
東京大学 松尾研発スタートアップ®の株式会社Unseedと、パーソルグループでテクノロジーソリューション事業を担うパーソルクロステクノロジー株式会社が、共同研究開発を開始しました。テーマは、建設機械の「走行」と「作業」をAIでまとめて制御し、無人作業の実現を目指すことです。対象はダンプトラックによる土砂運搬で、走行しながら土砂をまくといった一連の作業の自動化に取り組みます。両社はこの取り組みを通じて、建設現場の省人化や生産性向上への貢献を目指します。また、建設機械を起点に、モビリティとロボティクスを横断するフィジカルAI技術基盤の構築も進めます。
なぜ「走行」と「作業」の一体化なのか
建設・土木分野では、慢性的な人材不足や熟練技能者の減少を背景に、生産性向上と省人化を実現する技術へのニーズが高まっています。AIロボティクスに関する関係府省庁連絡会議は「AIロボティクス戦略」を策定し、日本のものづくり基盤を活かしながら、AIによるロボティクスの高度化と社会実装の加速に向けた方向性を示しました。こうした流れを受けて、ロボティクスやフィジカルAI分野への投資や研究開発支援も活発になっています。
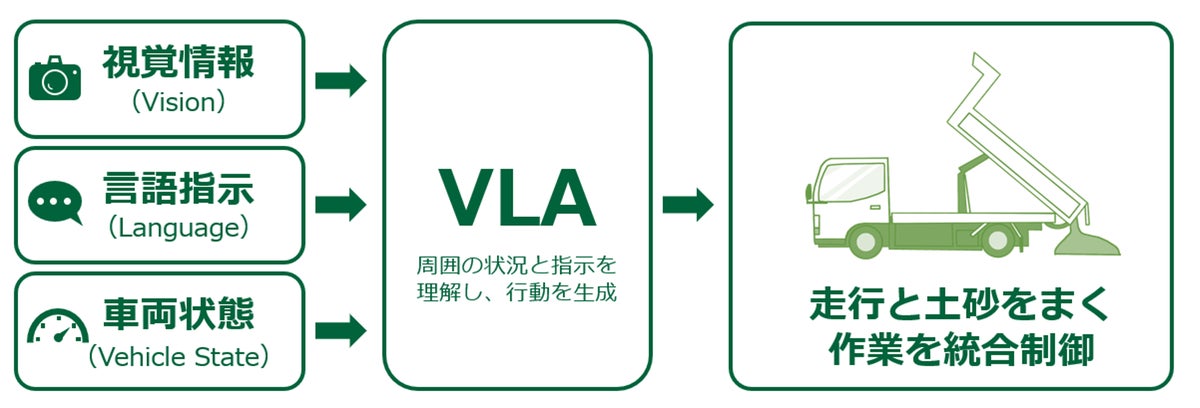
建設機械の自動化は進みつつありますが、多くの場合「走行」と「作業」は別々に制御されています。一方、実際の現場では、走行しながら土砂をまく、対象物を認識しながら移動して掘削するなど、移動と作業を組み合わせる場面が数多くあります。この課題に対するアプローチとして注目されているのが、Vision-Language-Action(VLA)です。VLAは周囲の状況や指示を理解し、一連の行動を生成する新たな手法で、政府の「AIロボティクス戦略」でも研究開発の進展が取り上げられています。
VLAモデルで移動と作業を統合的に制御
今回の共同研究開発では、ダンプトラックによる土砂運搬をユースケースとし、シミュレーション環境を活用しながらVLAモデルの構築・検証を進めます。最初に取り組むのは、走行しながら土砂をまく際に必要な「走行」と「作業」を一体的に制御するタスクです。これまで別々のロジックやシステムで実現されることが多かった移動と作業をVLAで統合的に制御し、より柔軟かつ高度な自律システムの実現を目指します。
将来的には、自然言語による指示を理解し、状況に応じて行動を生成する自律システムへの発展も見据えています。想定されている指示の例は次のとおりです。
- 「指定した場所まで移動して土砂を下ろす」
- 「このエリアを埋め戻す」
- 「資材を指定位置まで運搬する」
両社の役割分担
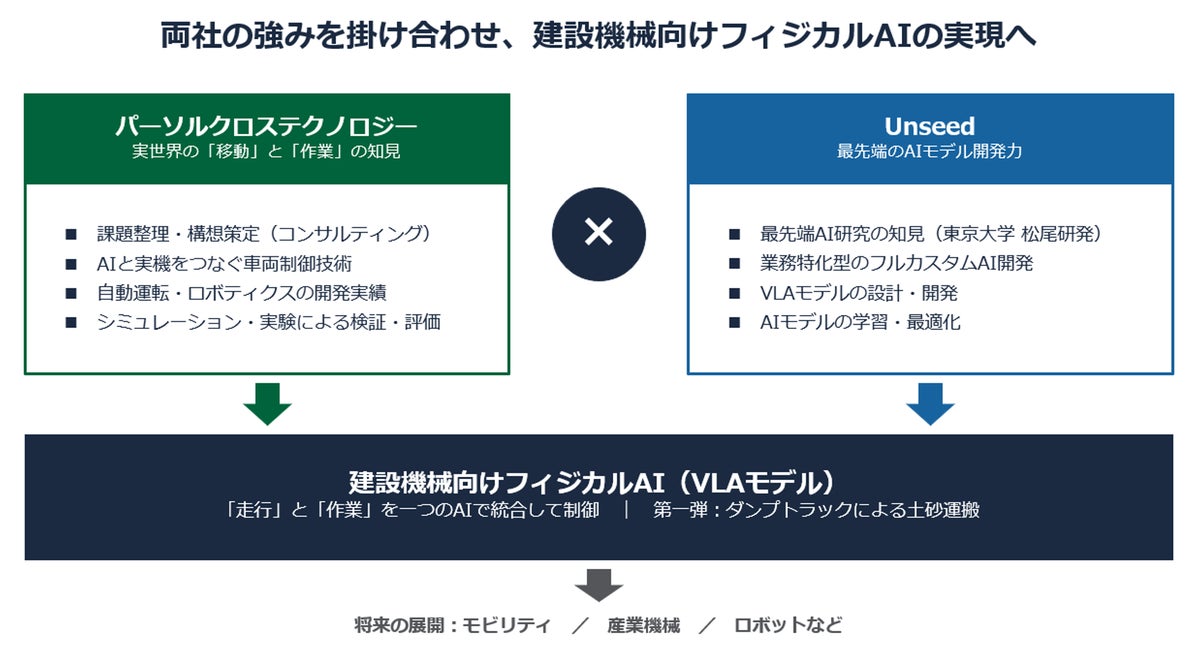
パーソルクロステクノロジーは、自動運転・ADASやロボティクスの開発支援で培ってきたシミュレーション、車両制御、実験・評価の技術を提供します。Unseedは、これまで培ってきたAIモデルの研究開発力を担います。両社の技術を組み合わせ、AIの判断を実際の機械の動きにつなげることで、特定の車両や作業用途に限定されないVLA技術基盤の構築を目指します。
さらにパーソルクロステクノロジーは、技術開発に加えて、VLA技術の導入や活用を検討する企業向けのコンサルティングも行います。ユースケースの整理や導入構想の策定などを通じて、社会実装に向けた取り組みを支援する方針です。
実機検証、そして建設以外の分野への展開も検討
今後は、シミュレーション環境での研究開発に加えて実機での検証も視野に入れ、実環境への適用可能性を評価していきます。また、建設機械で得た知見を基盤に、将来的には自動車をはじめとするモビリティ、産業機械、ロボットなど、移動と作業を統合的に行う次世代自律システムへの展開も検討しています。両社は、フィジカルAIの社会実装を通じて、人材不足をはじめとする社会課題の解決と、さまざまな産業における生産性向上への貢献を目指すとしています。
Unseed 代表取締役 CEOの山邊 璃久氏は、今回の取り組みを、その場で適切な判断が求められる複雑な現実世界に対してVLAをはじめとするAI技術の可能性を検証する重要な挑戦と位置づけています。そのうえで、AIだけでは完結しない車両・機械側の深い知見をパーソルクロステクノロジーが持っていることを挙げ、双方の強みを掛け合わせることで技術レベルを飛躍させられると考え、共同研究に至ったと説明しています。また、この機会を一つの起点として、日本産業がもつ機械と現場の強みを融合し、現実世界で価値を生み出すAI技術の実装を目指すとコメントしています。
パーソルクロステクノロジー 取締役執行役員の川畑 輝郎氏は、同社の強みとして、自動運転やADASをはじめとするモビリティ領域、ロボティクス・産業機械領域などでの開発支援と、顧客の潜在的な課題を引き出して構想策定を担うコンサルティング支援を挙げています。今回は、上流工程から開発、社会実装まで一気通貫で支援できる体制と、「移動」と「作業」の双方における知見を活かし、ダンプトラックを題材に「走行」と「土砂をまく作業」をVLAで統合的に扱うことに挑戦するとしています。将来的には建設分野にとどまらず、さまざまなモビリティやロボティクスへ展開できる技術基盤の構築を目指すと述べています。
Unseedは、最先端のAI技術を活用した業務特化型のフルカスタムAI開発を強みとし、画像認識、AIエージェント、研究開発を中心に、アルゴリズム設計から開発・実装までを一貫して手がけています。パーソルクロステクノロジーは、ものづくりとIT、セキュリティ領域を強みとするテクノロジーソリューション企業です。自動車・航空宇宙・産業機械・ロボットなどの開発支援・請負から、DX、AI、クラウドを活用したコンサルティング・開発・運用までを提供しており、1万人を超えるエンジニアを擁しています。
出典:株式会社Unseed