

自動運転評価の課題と新しいシミュレータの役割
自動車の自動運転や運転支援システムの開発では、実際の道路状況を再現して、車載レーダーがどのように周囲の状況を認識するかを評価する必要があります。しかし、現実の交通環境では、複数の車が入り組んだり、特定の角度から別の車が急に現れたりといった、危険で再現が難しいシナリオが多数存在します。
JARIでは、国立研究開発法人新エネルギー・産業技術総合開発開発機構(NEDO)が推進する「グリーンイノベーション基金事業」の一環として、「電動車両シミュレーション基盤」の研究開発を進めています。この研究開発では、株式会社東陽テクニカが開発・販売するVILS(Vehicle In the Loop Simulation:実車両とシミュレーション環境を連携させる技術)統合システム「ドライビング&モーションテストシステム(DMTS®)」がAD/ADAS評価試験向けに採用されていました。
今回、このDMTS®の車載レーダー評価機能をさらに高度化するため、ローデ・シュワルツ製のレーダーターゲットシミュレータが組み込まれました。
画期的なレーダーターゲットシミュレータの技術
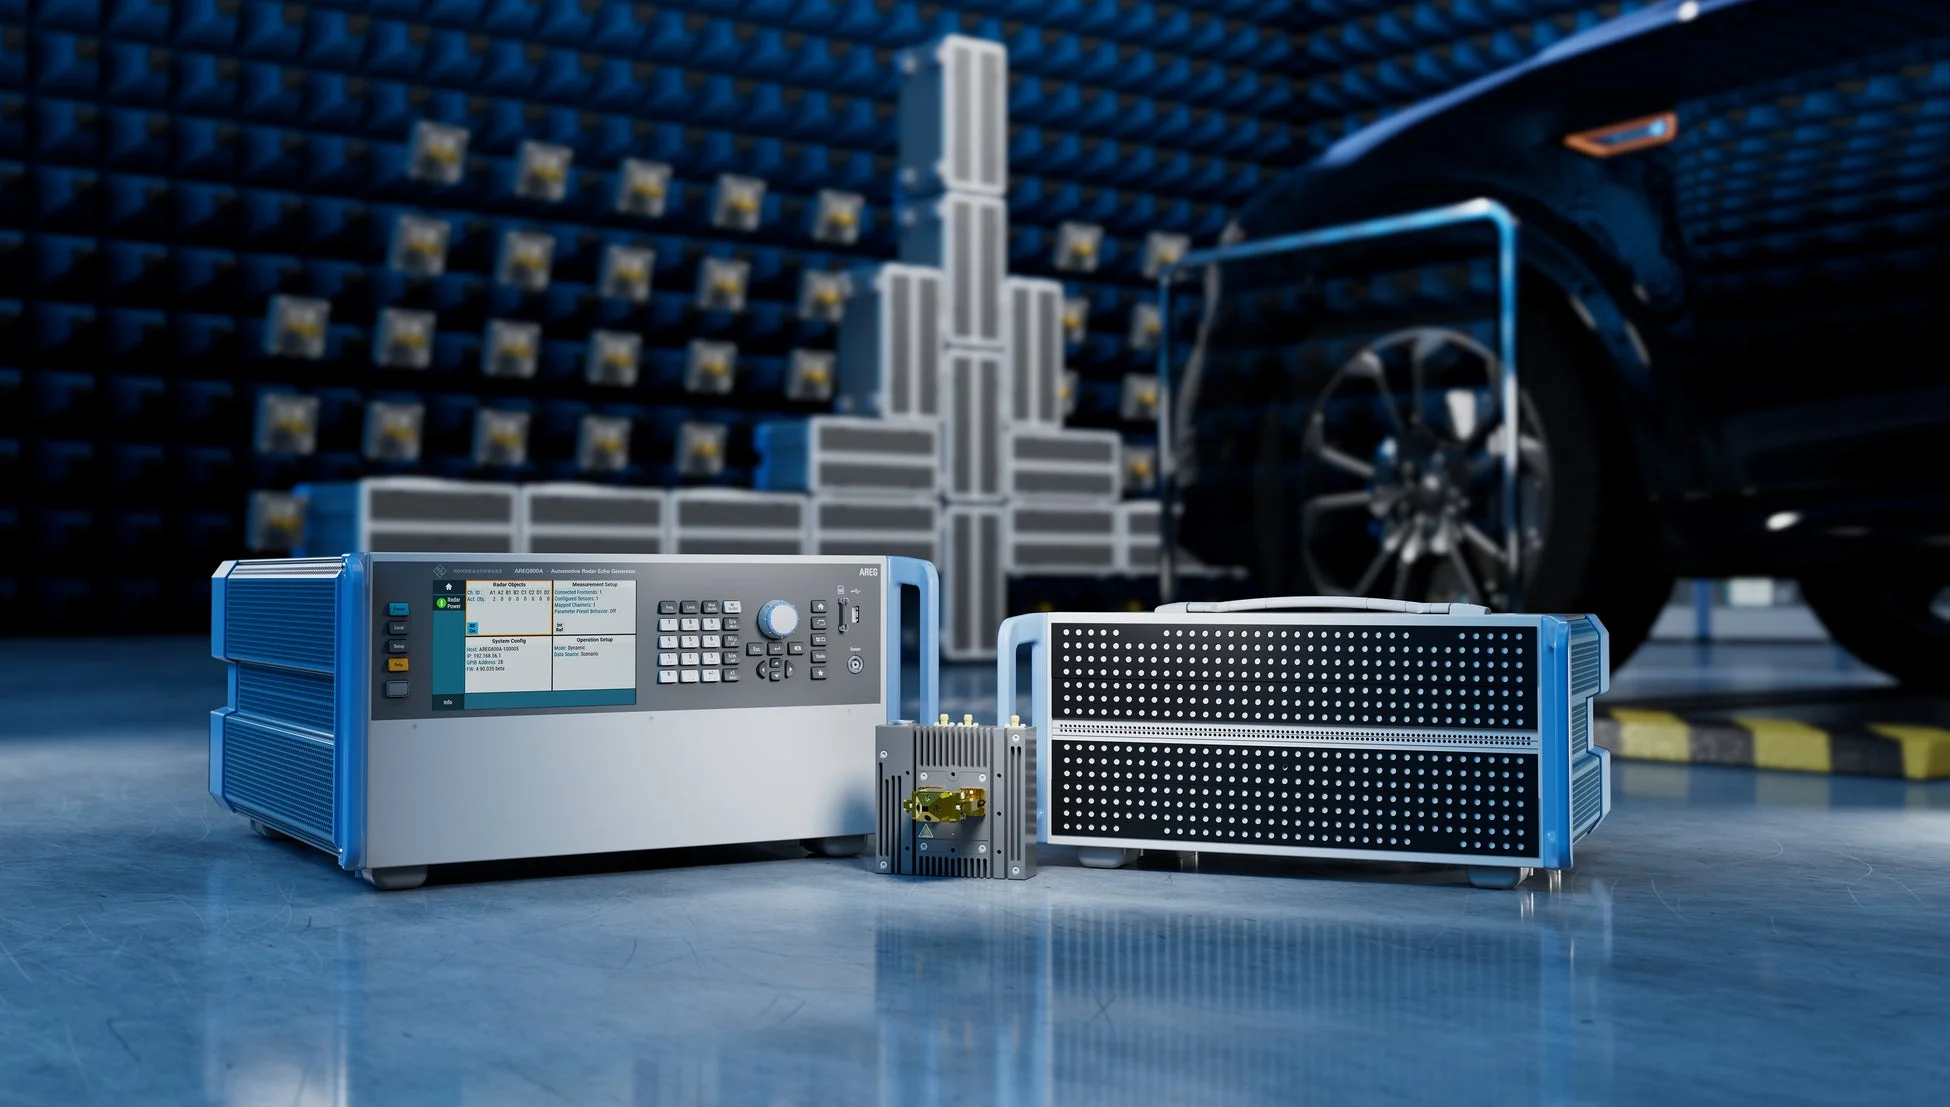
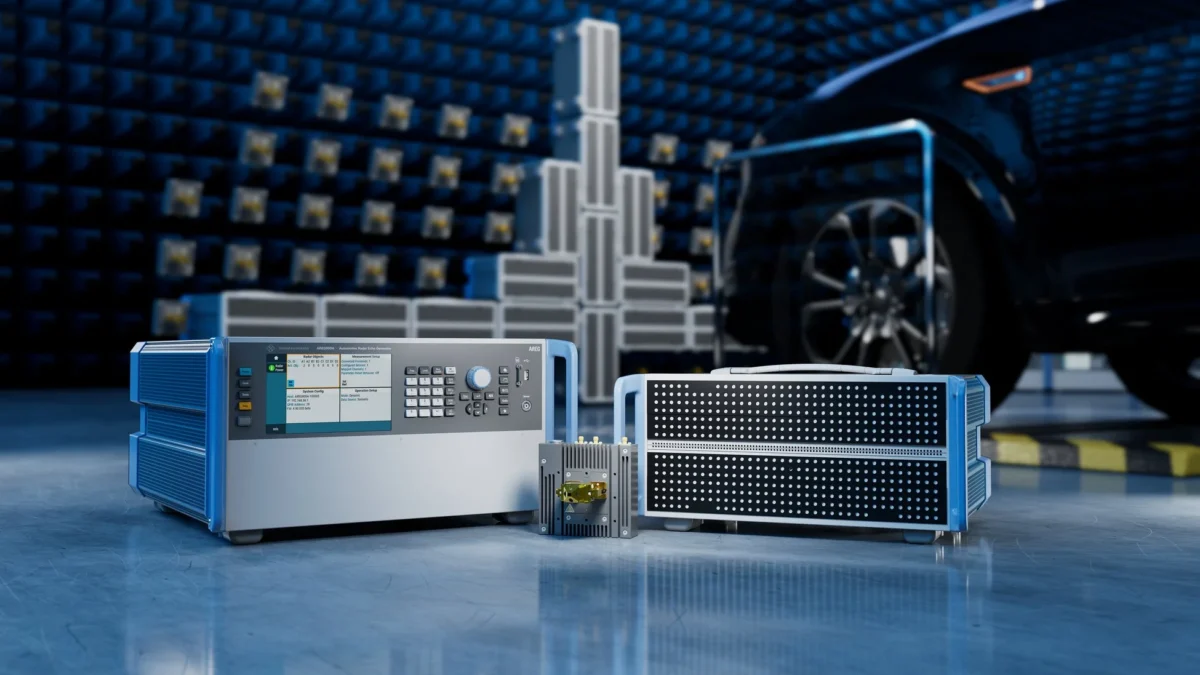
この新しいレーダーターゲットシミュレータは、車載用レーダーエコー発生器「R&S®AREG800A」とアドバンスドアンテナアレイ「R&S®QAT100」を組み合わせたシステムです。
「R&S®AREG800A」は、車載レーダーセンサーに対して、あたかも実際のターゲット(他の車や障害物など)が存在するかのように「疑似的なエコー(反射波)」を生成します。これにより、HiL(Hardware In the Loop Simulation:実際のハードウェアを用いたシミュレーション)やViL(Vehicle In the Loop Simulation)といったシナリオベースの評価環境で、様々な交通状況を再現できます。
さらに「R&S®QAT100」と組み合わせることで、このシミュレータは以下の情報を正確に再現できるようになります。
-
距離と速度: ターゲットがどれくらいの距離にあり、どのくらいの速さで移動しているか。
-
RCS(レーダークロスセクション): ターゲットがレーダー波をどれくらいの強さで反射するかを示す指標。車の大きさや素材によって異なります。
-
方位角・仰角: ターゲットがどの方向(水平方向と垂直方向)に存在するか。
これにより、一台のシミュレータで、カットイン(割り込み)、先行車の追従、複数のターゲットの同時検知、自動緊急ブレーキといった、複雑で現実世界では再現が難しいシナリオを、安全かつ繰り返し評価することが可能になりました。これは、従来の評価方法では難しかった、角度方向を含む複数ターゲットの正確なシミュレーションを実現する点で画期的な進歩と言えます。
自動運転の安全と開発効率化に貢献
このシミュレータの導入は、自動運転やADASの開発において、非常に大きな意味を持ちます。より高度で現実的なシミュレーションが可能になることで、システムの安全性と信頼性を飛躍的に向上させることができます。また、実環境でのテスト回数を減らし、開発期間の短縮やコスト削減にも貢献が期待されます。
ローデ・シュワルツは、この技術を通じて、自動車産業における電動化・自動化の開発をさらに高度化し、より安全で快適なモビリティ社会の実現に貢献していくとしています。
関連リンク:
-
「グリーンイノベーション基金事業」の「電動車等省エネ化のための車載コンピューティング・シミュレーション技術の開発」プロジェクト: https://green-innovation.nedo.go.jp/project/in-vehicle-computing-simulation-technology/
-
R&S®AREG800A 車載用レーダーエコー発生器: https://www.rohde-schwarz.com/jp/products/test-and-measurement/echo-generators/rs-areg800a-automotive-radar-echo-generator_63493-1044352.html
-
R&S®QAT100 アドバンスドアンテナアレイ: https://www.rohde-schwarz.com/jp/products/test-and-measurement/echo-generators/rs-qat100-advanced-antenna-array_63493-1073153.html
-
一般財団法人日本自動車研究所 Webサイト: https://www.jari.or.jp/
-
株式会社東陽テクニカ Web サイト: https://www.toyo.co.jp/
-
ローデ・シュワルツ・ジャパン株式会社 Webサイト: https://www.rohde-schwarz.com/jp/home_48230.html


