ロボット設計の常識を覆す新たなアプローチ
株式会社ヘッドウォータースは、ロボットや機械の構造設計に革新をもたらす可能性を秘めた「量子最適化を用いたリンク機構トポロジ探索」に関する研究成果を、2026年9月1日から開催される第44回日本ロボット学会学術講演会で発表します。
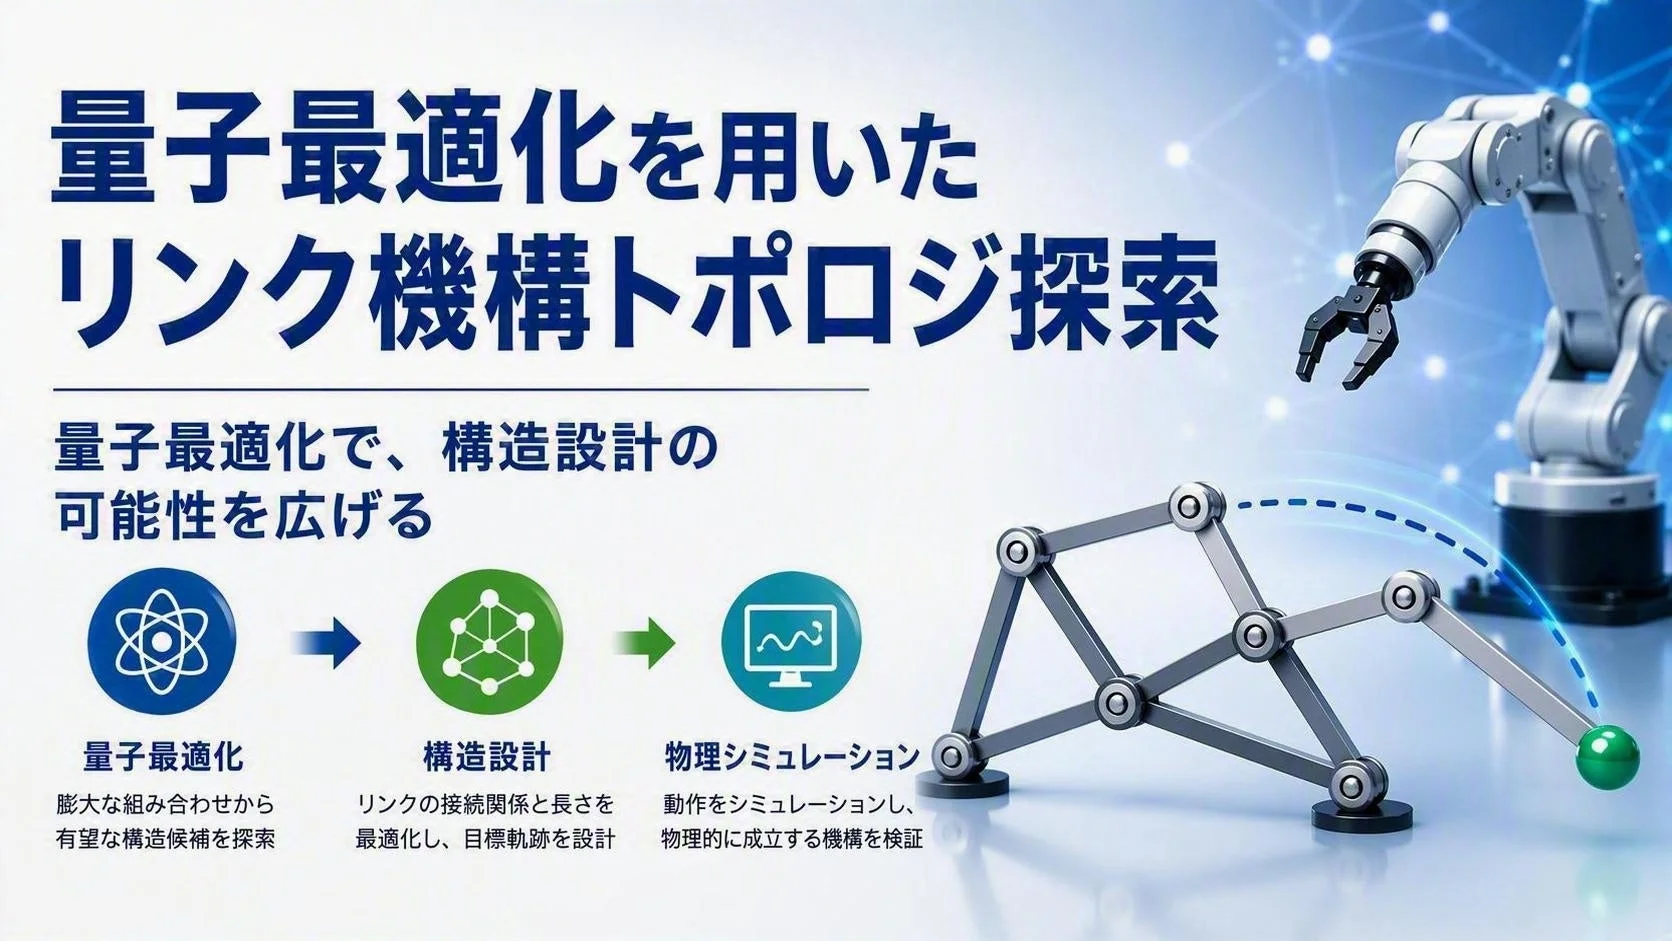
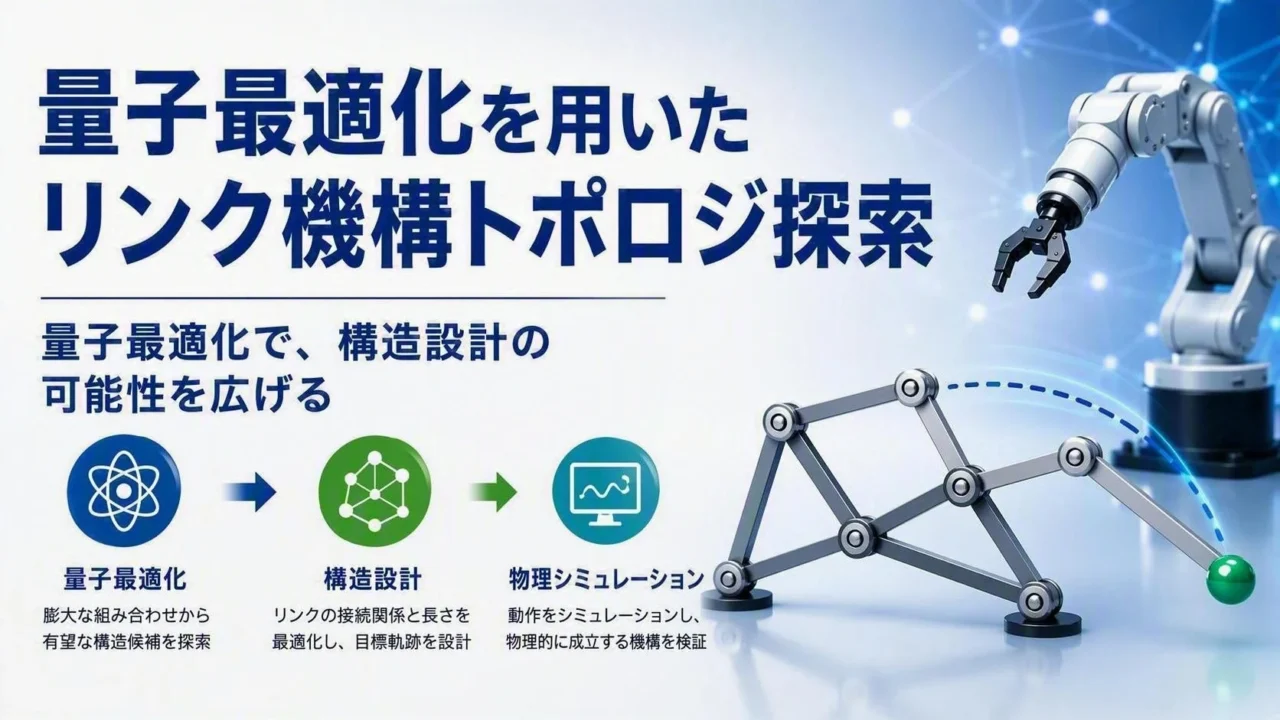
この研究は、AI、量子近似最適化アルゴリズム(QAOA)、古典的な数値最適化、そして物理シミュレーションという複数の技術を組み合わせることで、これまで困難だった複雑な機械構造の設計課題に挑むものです。特に、ロボットアームや搬送装置などで使われる「リンク機構」という、複数の部品を関節でつなぎ、特定の動きを生み出す仕組みの設計に焦点を当てています。
膨大な選択肢から「使える」構造を効率的に見つける
リンク機構の設計では、部品の接続方法とそれぞれの長さを同時に決める必要があり、部品が増えるほどその組み合わせは天文学的な数に膨れ上がります。さらに、無作為に生成された候補の多くは、物理的に成立しない「絵に描いた餅」のようなものになってしまいます。この「有効な構造を効率よく見つける」ことが大きな課題でした。
今回の研究が画期的なのは、この課題に対し、量子最適化技術を導入した点にあります。
量子近似最適化アルゴリズム(QAOA)とは?
組み合わせ最適化問題を量子コンピューター上で効率的に解くことを目指すアルゴリズムの一つです。今回の研究では、リンク機構の部品の接続候補を生成するために活用されています。
研究では、QAOAを用いて有望な構造候補を生成し、その後、古典的な数値最適化と物理シミュレーションによって、その候補が実際に意図した軌跡をたどり、物理的に妥当であるかを確認するという手法を検討しました。
合計41,344件のサンプルを用いた比較検証では、QAOAを用いた手法の一つで、15,232件中2,088件が物理的に妥当な候補となり、13.71%という有効候補生成率を記録しました。一方、比較対象として行われたランダム探索では、12,480件のサンプルから物理的に妥当な候補は一つも生成されませんでした。この結果は、QAOAが構造上の条件を反映した有望な候補を効率的に生成する上で非常に有用であることを示しています。
さらに、物理的に妥当性や周期性などの条件を満たした1,143件の軌跡をデータベース化し、主要な可動点の軌跡を7種類のパターンに分類しました。これにより、構造と軌跡の関係が再利用可能なデータとして蓄積・整理され、将来的には、目的とする動きから参考となる機構候補を検索・比較する設計支援への発展が期待されます。
ロボットや機械の設計に未来をもたらす可能性
この研究は、単に数値上の最適解を求めるだけでなく、AIや量子最適化で得られた候補を物理シミュレーションで検証するという点が大きな特徴です。これにより、数値上は優れていても現実には動作しない、といった問題を回避し、実際に利用可能な機械構造の設計に役立つ知見が得られます。
この技術は、以下のような幅広い分野での活用が想定されます。
-
製造・物流分野:製造装置、組立装置、検査装置、搬送設備などの初期設計や試作前の検討において、目的の軌跡や設置条件から複数の機構候補を効率的に生成・比較できるようになるでしょう。
-
ロボティクス・モビリティ分野:ロボットアーム、エンドエフェクター(ロボットの先端部分)、移動機構、自動車の開閉機構などにおいて、求められる動作と物理的に成立する機械構造を結びつける設計への活用が考えられます。
現時点では基礎技術の検討段階であり、特定の製品・サービスへの適用や事業化はまだ決定していません。しかし、今後は、候補の品質予測や物理的な妥当性検証の仕組みを改良し、より複雑なリンク機構への拡張を進める予定です。構造、寸法、軌跡、物理的な妥当性に関するデータをさらに蓄積し、目的の動作や設計条件から最適な機構候補を探索・比較できる設計支援技術への発展を目指しています。
AIと量子最適化、そして物理シミュレーションの組み合わせは、製造、物流、モビリティ、ロボティクスといった現実空間における設計・最適化課題の解決に大きく貢献し、私たちの生活を支える機械がより高性能で効率的になる未来を創り出すかもしれません。
関連情報
- 第44回日本ロボット学会学術講演会 公式サイト: https://ac.rsj-web.org/2026/