

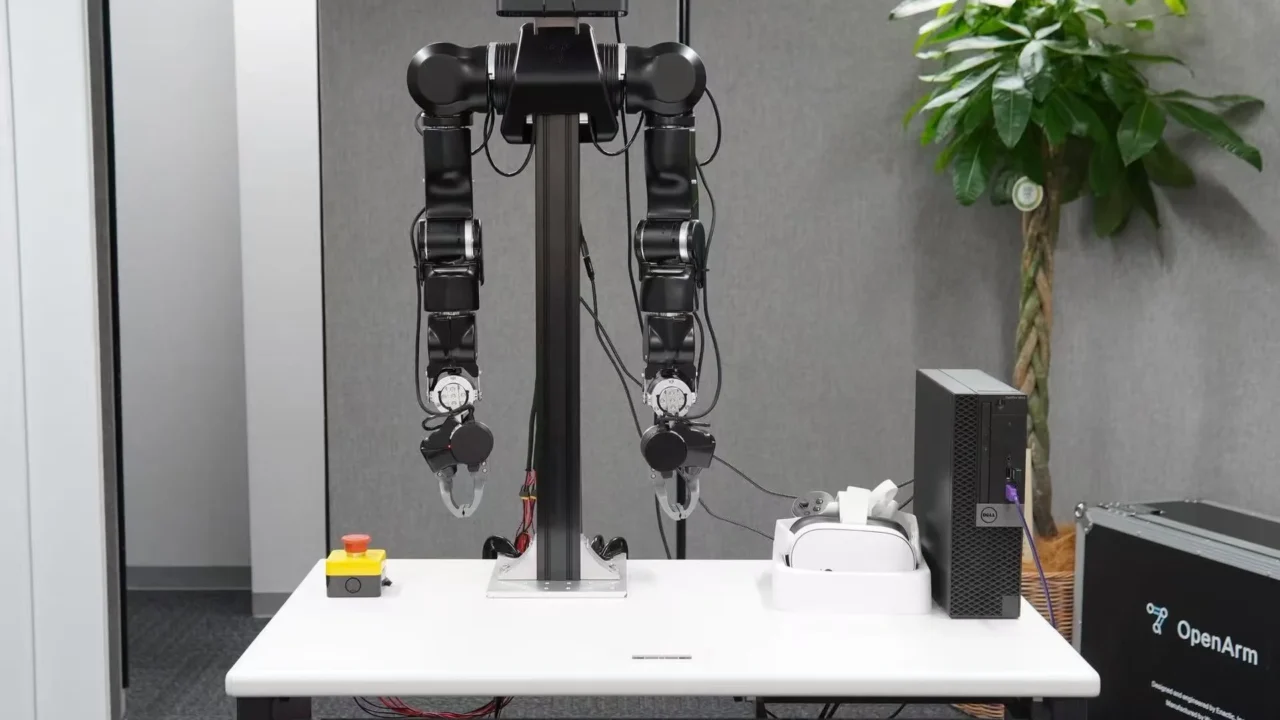
ミライビット、現実世界で自ら動く「Physical AI」の研究開発を本格始動
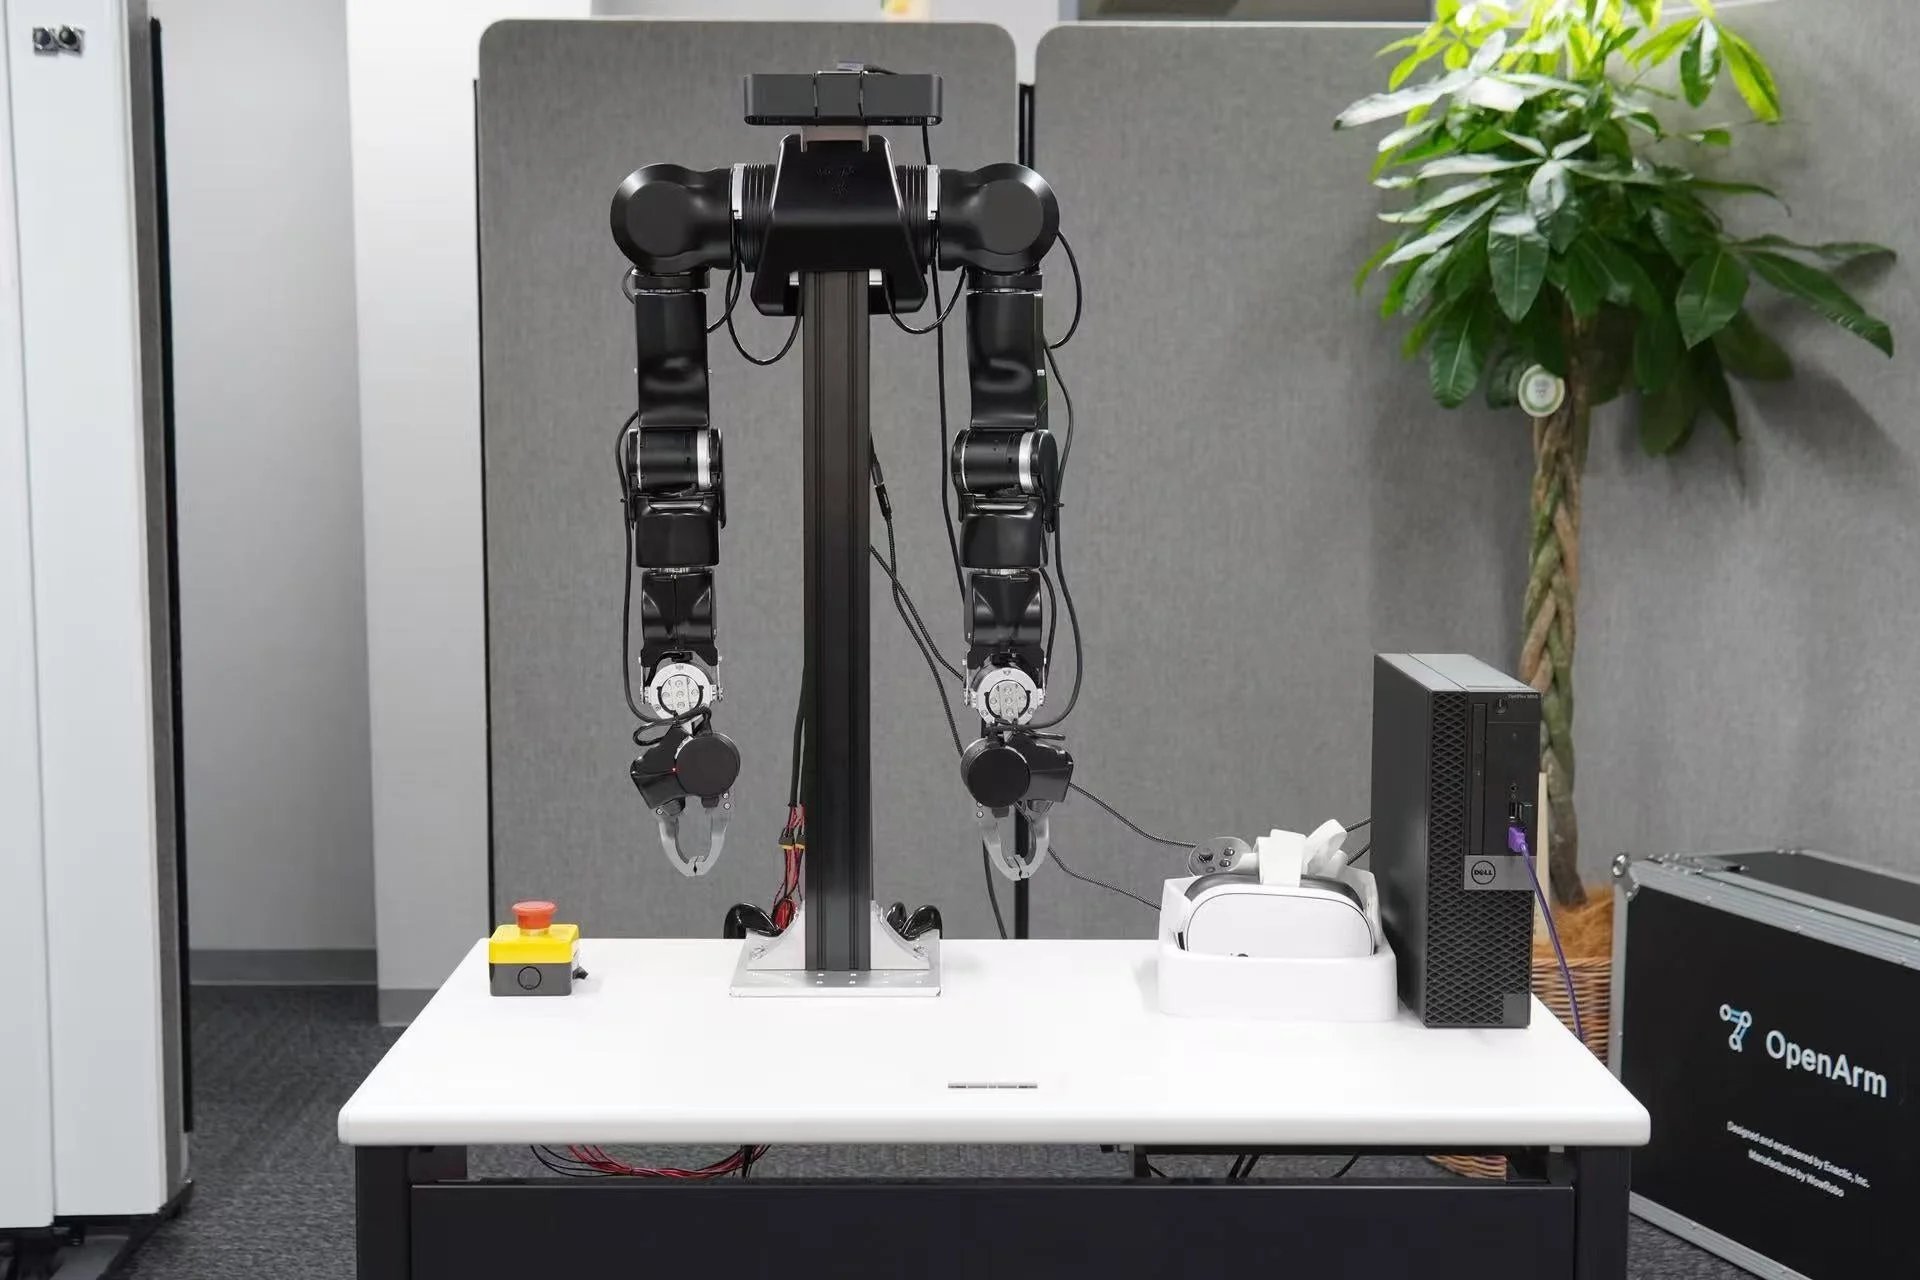
ミライビット株式会社は、ロボットが現実世界で自ら見て、考えて、行動する能力を持つ「Physical AI(フィジカルAI)」の研究開発を本格的に開始しました。この取り組みは、オープンソースの双腕ロボット「OpenArm」とヒューマノイドロボット「Unitree G1」を活用し、実機データの収集からAI学習、ロボット実機での検証までを一貫して推進するものです。
「Physical AI」とは何か?
「Physical AI(フィジカルAI)」とは、ロボットが視覚や言語による指示を理解し、現実の環境で自ら作業を実行できるようにする人工知能のことです。これまでのAIが主にデジタル空間での情報処理に特化していたのに対し、Physical AIは、まるで人間が手足を使って作業を行うように、ロボットが物理的な世界で直接行動し、環境と相互作用することを目指します。
この技術が実現すれば、工場での複雑な組み立て作業から、介護施設での支援、災害現場での救助活動まで、さまざまな分野でロボットがより自律的に、かつ柔軟に活躍できるようになるでしょう。これは、ロボットが単なるプログラムされた機械ではなく、状況に応じて判断し、行動するパートナーとなる未来を示唆しています。
実機データ収集とAI学習の推進
Physical AIの実現には、AIモデルの開発だけでなく、実際のロボットを動かし、多様な作業を通じて得られる「実機データ」を蓄積することが不可欠です。ロボットが現実世界でどのように動き、どのような結果をもたらすかを記録し、それをAIが学習することで、より賢く、より正確に作業を行えるようになります。
ミライビットは、この実機データの収集を加速するため、オープンソースの双腕ロボット「OpenArm」を用いた遠隔操作環境を構築しました。これにより、ロボットの操作データを効率的に集め、AIの学習や評価に活用しています。収集されたデータは、AIモデルの開発に役立てられ、最終的には実際のロボットでの検証へとつながる研究開発サイクルが確立されています。
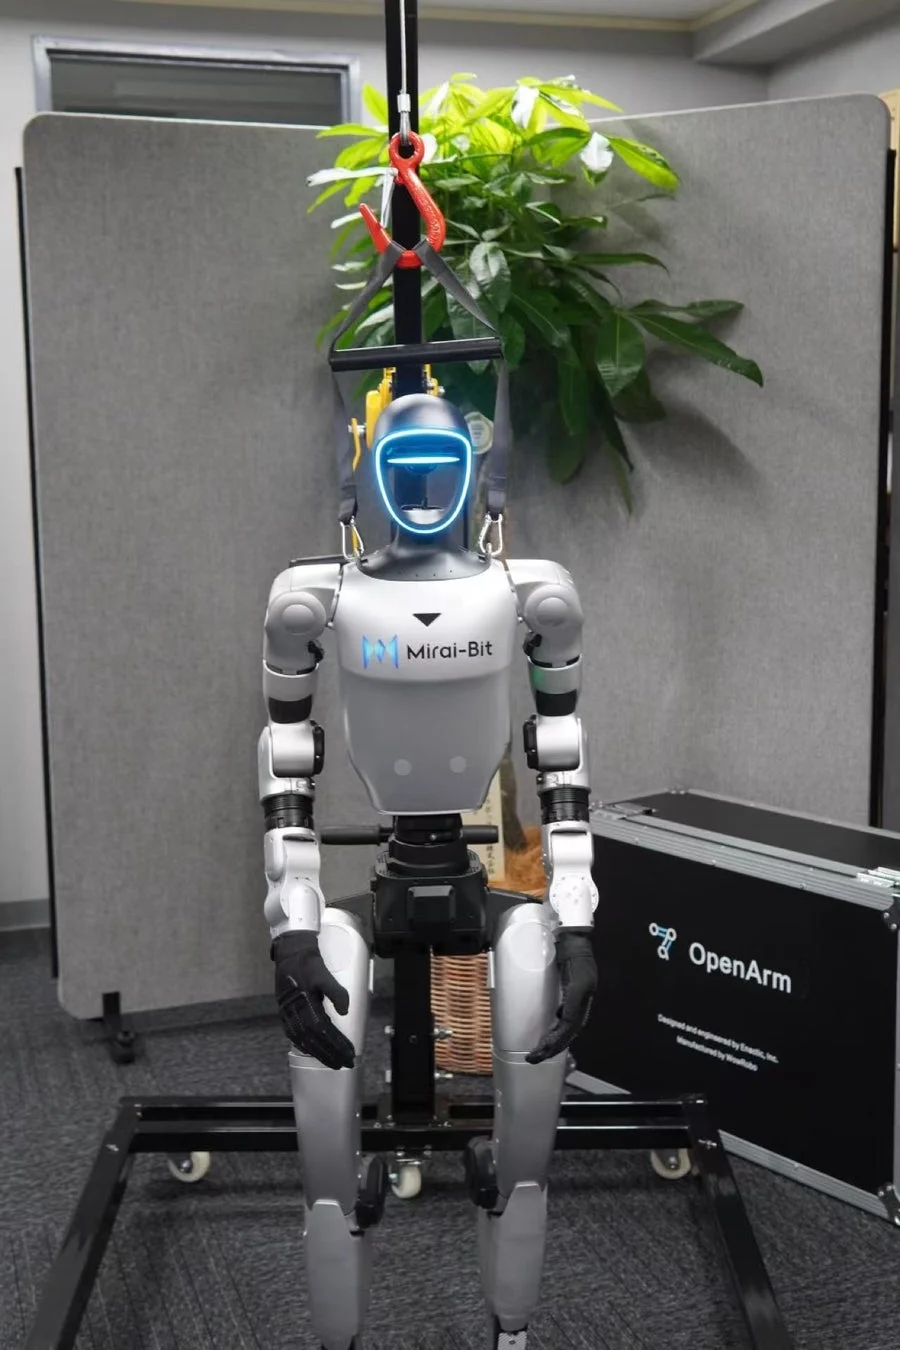
さらに、人間のような形をしたロボットである「Unitree G1」も開発環境に導入されました。これにより、双腕ロボットで培ったデータ収集・AI開発の技術を、将来的にはヒューマノイドロボットを含む、より汎用的なロボットへの応用も視野に入れています。
今後の展望
ミライビットは今後も、実機データの収集、学習、評価を継続し、Physical AIを実際の現場で役立つ技術へと発展させていく方針です。また、企業、大学、研究機関に向けて、実機データ収集環境の構築支援や、Physical AIに関する共同研究開発、さらにはPoC(概念実証:新しいアイデアや技術が実現可能であるかを検証するための初期段階の取り組み)にも積極的に取り組んでいくとのことです。
ミライビットの代表は、「Physical AIの実現には、AIモデルだけでなく、実際のロボットからどのようなデータを集め、どのように学習へつなげるかが重要です。私たちは、ロボットを動かし、データを集め、AIを学習させ、実機で検証するところまで、自分たちの手で積み重ねていきます。現実世界で本当に役立つロボットAIの実現を目指し、研究開発を進めていきます」と述べています。
この取り組みは、ロボットが私たちの生活や社会に深く溶け込み、より高度な作業をこなす未来を切り拓く一歩となるでしょう。
本件に関するお問い合わせ
ミライビット株式会社 広報担当
-
Email:inquiry@mirai-bit.co.jp
-
TEL:03-5358-9472
-
お問い合わせフォーム:https://mirai-bit.co.jp/contact


