

Jizaiが日立建機と共同で「フィジカルAI」研究開発へ
株式会社Jizaiは、日立建機株式会社が2026年10月より開始する「油圧ショベルのオペレータ操作を学習するフィジカルAIの研究開発」に参画することを発表しました。この研究開発は、経済産業省と国立研究開発法人新エネルギー・産業技術総合開発機構(NEDO)が実施する国家プロジェクト「GENIAC(Generative AI Accelerator Challenge)」の一環として採択されており、日立建機を中心に、Jizai、そして国立大学法人奈良先端科学技術大学院大学との産学連携で推進されます。
Jizaiは、このプロジェクトにおいて、AI学習に必要なデータ活用技術や学習環境に関する研究を担当します。

油圧ショベルの「フィジカルAI」とは?
本研究開発の核となるのは、「フィジカルAI」です。フィジカルAIとは、ロボットや機械が物理的な世界で実際に動き、作業を行うための人工知能のこと。単に情報を処理するだけでなく、現実の環境と相互作用しながら学習し、判断を下すのが特徴です。
この研究開発では、カメラ映像や作業指示などの情報をもとに、油圧ショベルのオペレータによるレバー操作をAIが学習します。そして、施工現場の状況に応じて適切な操作を判断し、実行するフィジカルAIの開発を目指しています。
特筆すべきは、通常の作業だけでなく、作業ミスから立て直す復旧(リカバリー)の過程や、天候、周辺環境、対象物の位置といった多様な条件下で取得した操作データも学習させる点です。これにより、実際の施工現場でも高い精度で作業をこなせるフィジカルAIの確立が期待されています。
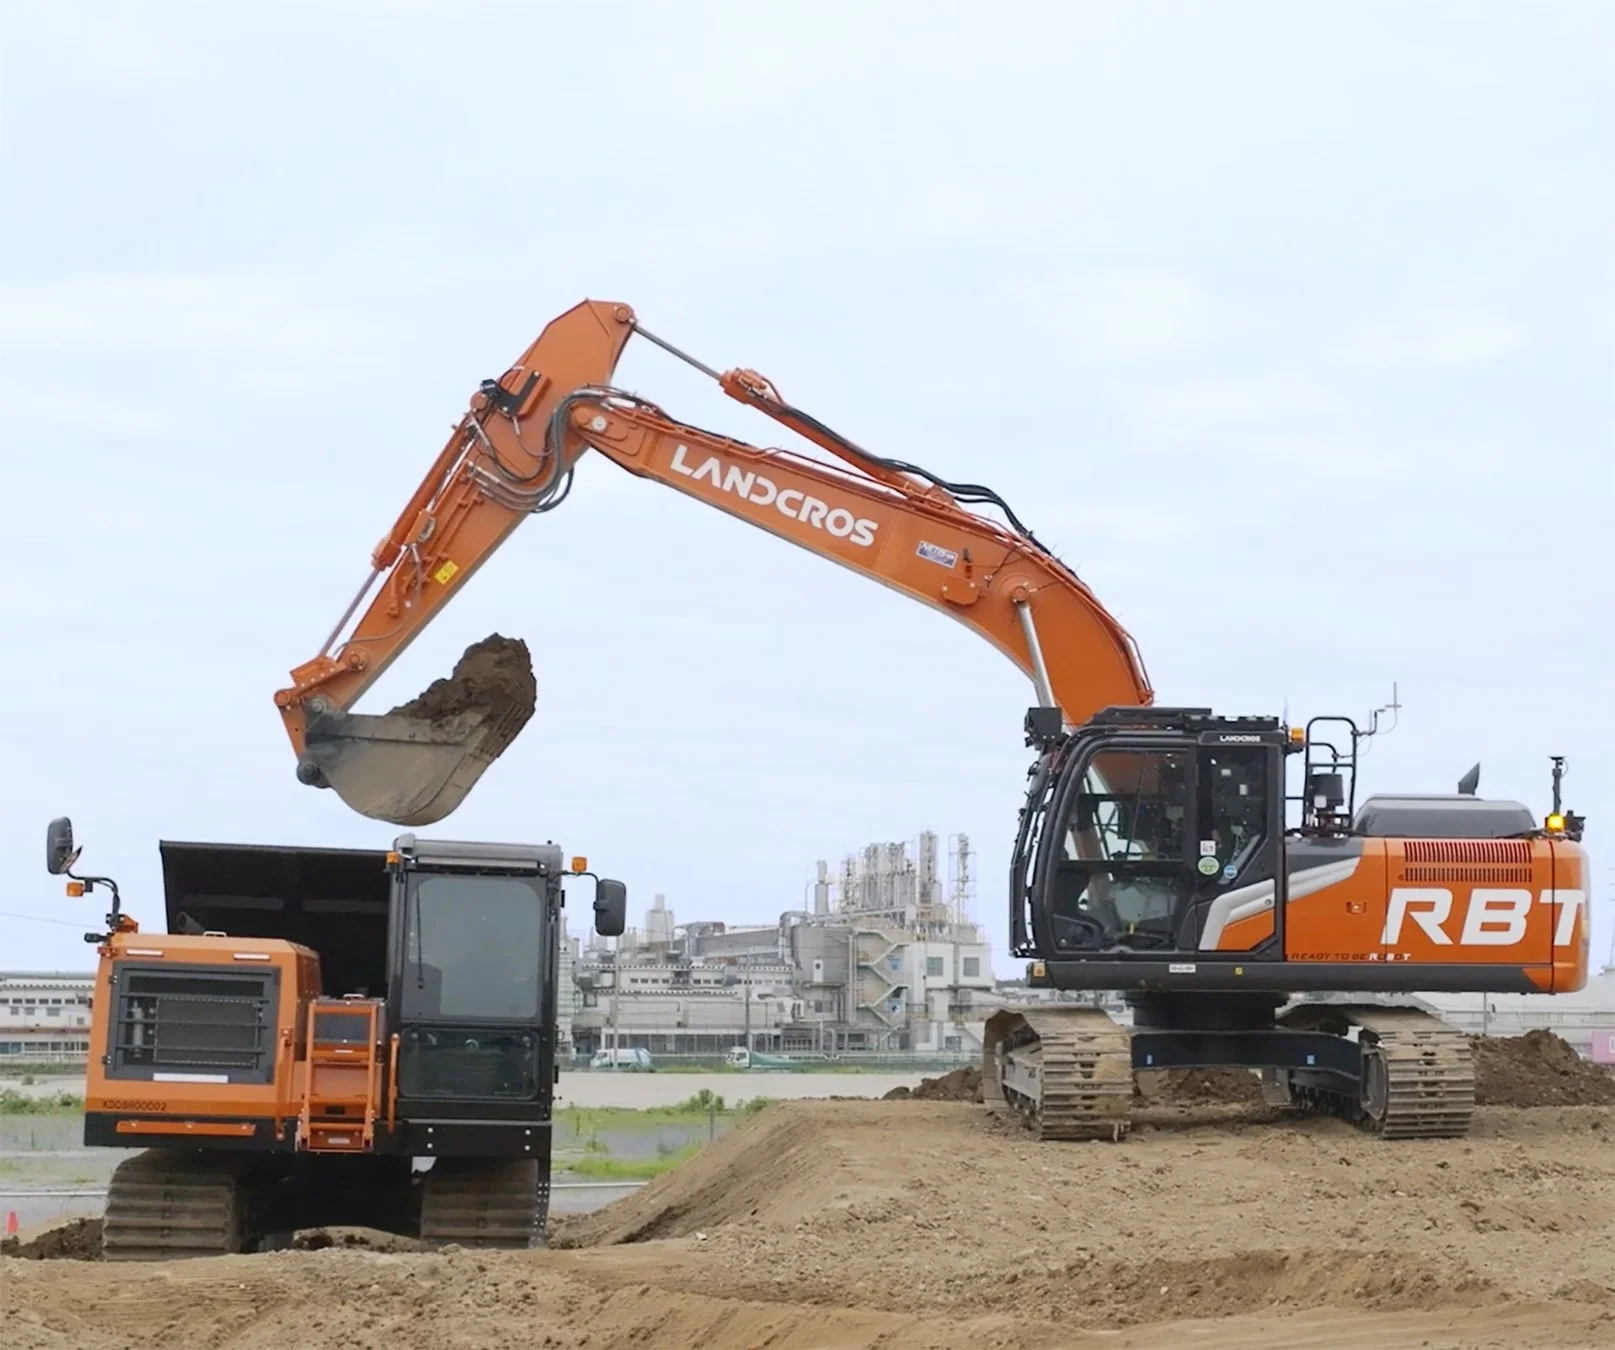
将来的には、災害現場でのがれき除去作業や、建設・鉱山現場での掘削・積込作業などにおける自律運転の実現を見据えており、これからの社会に大きく貢献する可能性を秘めています。
建設・鉱山業界の課題解決とJizaiの貢献
建設・鉱山業界では、労働力不足への対応に加え、厳しい作業環境における安全性や生産性の向上が喫緊の課題となっています。油圧ショベルの操作は、対象物の形状や位置、周辺環境、天候など、現場ごとに異なる状況への対応が求められるため、周囲の状況を認識しながら適切な操作を判断できるAIが不可欠です。
Jizaiは、汎用AIロボット「Palmimo(パルミーモ)」の開発を通じてフィジカルAIの研究開発と社会実装に取り組んできました。また、「フィジカルAI R&D事業」として、事業会社のロボットや機械へのAI適用を研究開発から現場導入まで一貫して支援しています。
本研究開発では、これらの取り組みで培った知見を建設機械の領域に応用し、「先端技術と人類の共生」というビジョンのもと、フィジカルAIの社会実装を加速していく方針です。
NEDO国家プロジェクト「GENIAC」について
本研究開発は、NEDOが公募した「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発(GENIAC)(補助)」に採択されたテーマとして実施されます。
- NEDO採択公表ページ:https://www.nedo.go.jp/koubo/CD3_100434.html
株式会社Jizaiについて
Jizaiは、AIやロボットなどの“先端技術”を“社会実装”することで社会に価値を創造する企業です。AI DX/AI SaaS事業、AIロボット事業など、AIソフトウェアとAIハードウェアの両面で社会実装を進めています。
-
法人名:株式会社Jizai
-
代表者:代表取締役CEO 石川 佑樹
-
所在地:東京都文京区向丘2-3-10 東大前HiRAKU GATE
-
設立:2024年6月
-
事業内容:生成AI・ロボット等の先端技術サービスの企画・開発・提供など
-
コーポレートサイト:https://jizai.ai/


