自動運転の「脳」を街に置くという発想の転換
配送ロボットや電動車いすといった小型モビリティ(マイクロモビリティ)は、ラストワンマイルの物流や高齢者の移動支援として期待されています。しかし、これまでの自動運転技術は高性能なセンサや計算機を車両に搭載する「車両中心」の方式が主流でした。この方式では、小型モビリティにはコストや車体サイズの面で限界があり、さらに車高の低さからくる死角の多さが安全上の課題となっていました。
今回、科学技術振興機構(JST)と米国国立科学財団(NSF)の支援を受けて始動した日米共同研究「千里眼:マイクロモビリティ向けインフラ統合型自動運転」は、この課題を解決するために、自動運転の「頭脳」を車両から街のインフラへと移すという画期的なアプローチを採用します。

「千里眼」が実現する未来の地図とは
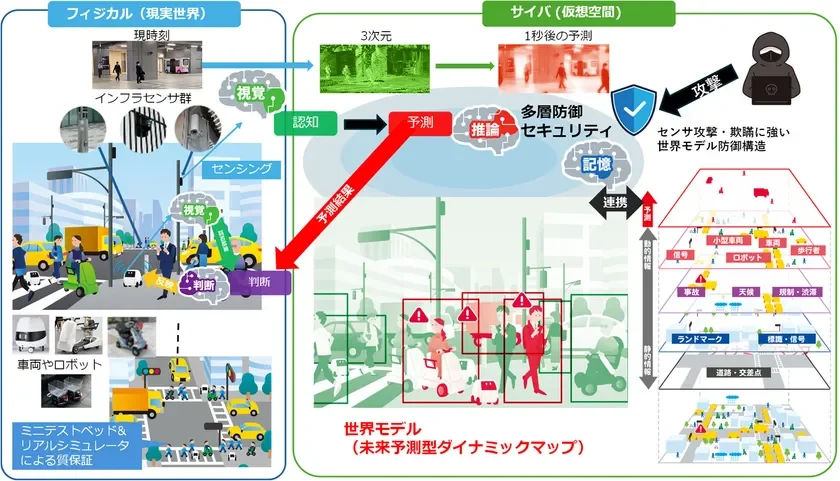
この研究の鍵となるのが「未来予測型ダイナミックマップ」です。街中の交差点や道路脇に設置されたLiDAR(レーザー光を照射して周囲の形を3次元で計測するセンサ)やカメラが、街全体の様子をリアルタイムで把握します。
この情報をAIが分析し、歩行者や他の車両の「数秒先の動き」を予測して地図に重ね合わせます。車両は、この「先読みされた地図」と自身の小型カメラの映像を組み合わせることで、高価なコンピュータを積むことなく、見通しの悪い交差点でも安全に走行できるようになります。まさに、街全体が車両の「千里眼」となって先を見通す構想です。
日米の技術を結集した実証実験へ
本プロジェクトには、埼玉大学の安積卓也教授をはじめとする日本側の研究チームと、米国ラトガース大学の研究チームが参加します。日本側は自動運転ソフトウェアやLiDAR網、セキュリティ技術を、米国側は映像の3次元処理や次世代無線通信技術を担当します。
実証実験は、日本国内では羽田イノベーションシティ(東京)、米国ではニューヨーク市の都市規模無線テストベッド「COSMOS」で行われる予定です。2026年10月から2030年3月までの期間で研究が進められ、開発されるソフトウェアやデータはオープンに公開される方針です。
人と自律移動体が共存する社会へ
この技術が実用化されれば、配送ロボットや電動車いすがより安価で安全に導入できるようになります。都市部から地方まで、人と自動運転の乗り物が自然に共存する「共生モビリティ」の実現が期待されます。現在は研究開発のフェーズですが、将来的に私たちの街の風景を一変させる可能性を秘めたプロジェクトといえるでしょう。
詳細については、以下の関連情報を参照してください。