

ロボットの「困った」を解決する新技術
近年、物流倉庫や工場、商業施設などで、人手不足を解消するためにロボットによる自動化が進んでいます。しかし、ロボットを導入する際には、現場ごとの複雑なレイアウトや運用ルール(例えば、通行方向、立ち入り禁止の場所、段差、一時的に置かれた物など)に合わせて、細かく設定する必要がありました。さらに、運用中に環境が変わると、その都度専門家による調整が必要となり、これがロボット普及の大きな課題となっています。
「PLaMo-SemGround」とは何か?
株式会社Preferred Networks(PFN)と株式会社Preferred Robotics(PFR)が共同開発する「PLaMo-SemGround(プラモ・セムグラウンド)」は、この課題を解決するための新しいAI基盤モデルです。
このモデルは、ロボットが持つカメラの映像(RGB画像)、距離を測るセンサーの情報(深度情報)、そして人間が使う自然言語(言葉)を組み合わせて、周囲の環境を高度に理解します。例えば、「このエリアは立ち入り禁止」といった言葉での指示や、画像から段差を認識するといったことが可能になります。
名前と目標に込められた意味
「PLaMo-SemGround」という名前は、PFNが開発する生成AI基盤モデル「PLaMo」と、自然言語が持つ意味情報(Semantic information)を、画像や3D空間の具体的な物体や位置と結びつける技術(Grounding)に由来しています。
この技術の大きな目標は、ロボットの初期設定や運用に関わる作業の90%以上をAIと現場の担当者に任せられるようにすることです。これにより、専門家がいなくてもロボットをスムーズに導入・運用できるようになるでしょう。
ロボット本体で動く軽量AI
このモデルは、20億(2B)パラメータ級以下という、比較的コンパクトなサイズを目指して開発されています。これにより、クラウドサーバーに接続せず、ロボット本体や現場に設置されたコンピューター(エッジデバイス)上でAIを動かすことが可能になります。これは、通信環境に左右されず、リアルタイムでの判断が必要なロボットにとって非常に重要な特長です。
この技術がもたらす未来
「PLaMo-SemGround」は、以下の4つの要素を通じて、人手不足の解消と国内産業の競争力強化に貢献することを目指しています。
-
導入のしやすさ: 地図作成や走行できる場所・できない場所の設定をAIが支援することで、専門家への依存を減らします。
-
現場への適応力: レイアウトの変更や、一時的に置かれた物など、環境の変化に合わせて設定を簡単に更新できるようになります。
-
安全性: 立ち入り禁止の場所、段差、障害物などを正確に認識し、ロボットが安全に移動することをサポートします。
-
多様なロボット・業務への展開: 物を運ぶ搬送ロボット、床を掃除する清掃ロボット、巡回ロボット、点検ロボットなど、様々な業務や、車輪型だけでなく脚型や人型ロボットへの応用も視野に入れています。
開発から社会実装へのロードマップ
このプロジェクトは、経済産業省と国立研究開発法人新エネルギー・産業技術総合開発機構(NEDO)が推進する国家プロジェクト「GENIAC(Generative AI Accelerator Challenge)」に採択され、開始されました。GENIACは、国内の生成AI開発を強化し、社会での活用を促進するための取り組みです。
NEDOのプロジェクト詳細はこちら
PFNの持つ最先端のAI開発力と、PFRが自律搬送ロボット「カチャカ」シリーズの開発・運用で培ってきた現場のノウハウが結集し、以下の5つのステップで開発から社会実装までを進めます。
- 多様な実用データの収集: PFRが開発するロボットや専用のデータ取得台車を活用し、50以上の工場や商業施設から80万フレーム以上の実用データを集めます。
- 学習・評価用データ基盤の構築: 集めたデータと公開データ、合成データを合わせて、2,000万サンプル以上のデータ基盤をPFNが構築します。
- ベンチマークの整備: 公開されている評価基準に加え、PFRがこれまで収集したデータと新たに集めるデータを使って、独自の評価基準を作ります。
- 基盤モデルの研究開発: 自然言語の指示、RGB画像、深度情報から、領域、物体、走行制約などを特定し、意味情報付き地図(各領域が何を意味するかを示す地図)や経路計画器(ロボットの移動経路を計算するシステム)に接続できる基盤モデルを開発します。
- 実証試験: 開発したモデルをPFRの搬送・清掃ロボットに搭載し、5業種・10現場以上で実際の性能を評価します。
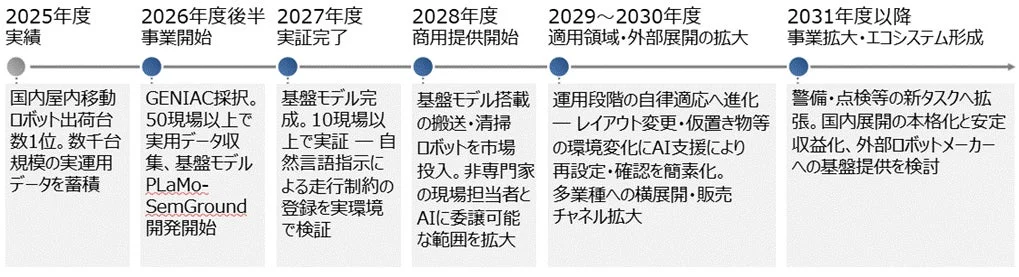
このプロジェクトの成果は、2028年度(2028年4月~2029年3月)中にPFR製品に先行して搭載される予定です。さらに、PFNからはモデルライセンスやソフトウェア開発キット(SDK)、評価基盤などが、国内のロボットメーカー、システムインテグレーター、施設管理事業者へ段階的に販売される計画です。
将来的には、自律移動ロボット(AMR)や無人搬送車(AGV)だけでなく、次世代の脚型ロボットや人型ロボットへの応用も視野に入れ、日本のロボティクス産業全体の競争力強化に貢献することを目指しています。この技術が、私たちの身近な場所でロボットがより賢く、安全に、そして便利に働く未来を切り開くことに期待が高まります。


