

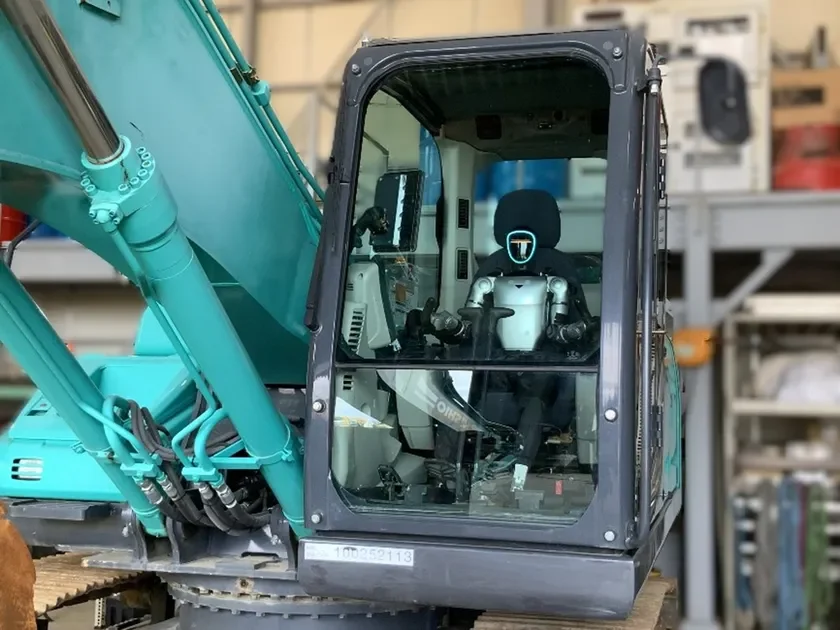
フィジカルAIとは?
「フィジカルAI」とは、現実世界の状況をセンサーなどで把握し、その情報をもとに物理的なロボットや機械を制御する人工知能(AI)技術のことです。これまでのAIが主にデータ上での処理を得意としていたのに対し、フィジカルAIは物理的な世界で実際に動き、作業を行うことが特徴です。例えば、人間の目や耳のように周囲の状況を認識し、その情報をもとに手足のようにロボットを動かすイメージです。
建設業界が抱える課題とフィジカルAIへの期待
建設業界では、少子高齢化の進行により、深刻な人手不足が喫緊の課題となっています。これまでの自動化技術では、決まった作業を効率的に行うことはできましたが、刻一刻と変化する現場の状況に合わせた臨機応変な判断や対応が難しいという側面がありました。
しかし、フィジカルAIは、現場の状況をリアルタイムで把握し、それに応じて最適な動きを判断・実行できるため、従来の自動化では困難だった複雑な作業への適用が期待されています。日本政府も官民での投資拡大を検討しており、国土交通省も建設業でのフィジカルAI活用を促すピッチイベント(新しい技術やアイデアを発表する場)を開催するなど、建設現場の生産性向上を目指す「i-Construction2.0」(国土交通省が推進するICTを活用した建設生産システム全体の生産性向上を図る取り組みの第2段階)の実現に向けた動きが活発化しています。
共同研究の具体的な内容
安藤ハザマは建設業の立場から、油圧ショベルなどの建設機械の自動化に取り組んできました。一方、神戸高専システム情報工学科の田原研究室は、AIロボティクス(AIとロボット技術を組み合わせた分野)の専門家として、土工作業シミュレーションを活用した建機自動化AIの開発や、ヒューマノイドロボットによる小型電動ショベルの自動化を進めています。
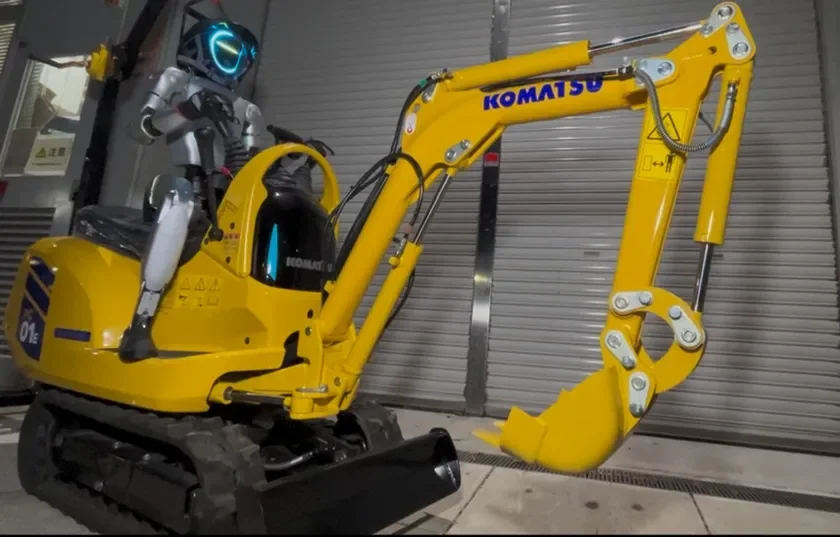
この共同研究では、両者の技術と知見を融合させることで、ヒューマノイドロボットによる建設機械の自動操作を実現することを目指しています。その第一歩として、両者の専門性を最大限活用できる大型油圧ショベルの自動操作に着手し、その有効性を検証しています。
未来への展望
この共同研究を通じて、フィジカルAIとヒューマノイドロボットによる大型油圧ショベルの自動操作が実現すれば、建設機械の自動化におけるフィジカルAIの有効性が確認されることになります。その後は、大型油圧ショベル以外の建設機械への応用や、人が行っていた様々な作業をヒューマノイドロボットに置き換えるなど、建設工事全体でのフィジカルAIの適用拡大が期待されます。
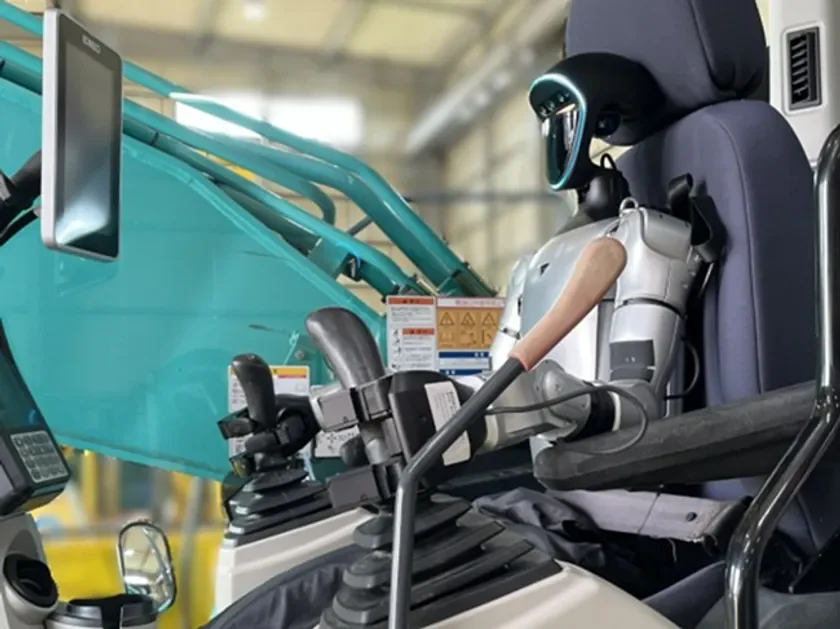
これにより、建設業が抱える人手不足の解消はもちろんのこと、より安全で効率的な現場作業が実現し、日本の建設現場の未来を大きく変える可能性を秘めているでしょう。
関連情報
-
フィジカルAIピッチイベント:
https://www.mlit.go.jp/report/press/kanbo08_hh_001311.html -
i-Construction2.0:
https://www.mlit.go.jp/tec/constplan/content/001738240.pdf -
神戸高専システム情報工学科田原研究室:
https://sites.google.com/view/tahara-laboratory


