ロボットの「頭脳」を現場に置く、画期的なアプローチ
アトラックラボが開発した「AT-SYNAPSE」は、LLM(大量のテキストデータから学習し、人間のように言葉を理解・生成するAI)をロボットの「頭脳」として活用するAI自律制御システムです。これまで、ロボットが高度なLLMやVLM(視覚情報を理解するAI)を利用するには、センサーデータをインターネット経由でクラウドAIに送るのが主流でした。
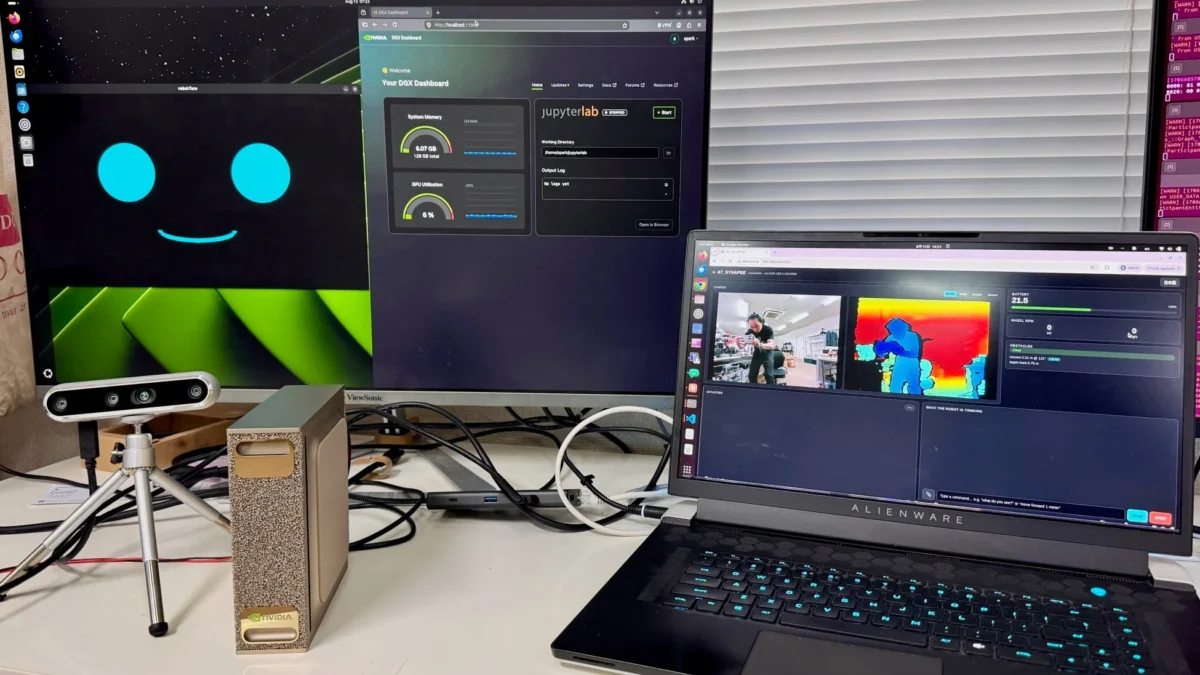
しかし、この方式では、通信の遅延や途絶、クラウドサービスの障害、さらには機密情報の外部送信に関する懸念など、多くの課題がありました。そこでアトラックラボは、NVIDIA DGX Sparkという高性能なAIコンピューターをロボットの近くに配置し、オープンソースのLLM/VLM(OllamaとQwen3.6 35B-A3Bを使用)をローカル(現場の環境内)で実行する環境を構築しました。
このシステムでは、ロボットがRealSenseカメラから取得したRGB画像(通常のカラー画像)と深度情報(物体までの距離を示す情報)を統合的に理解し、画像認識、周囲状況の理解、行動計画、推論、音声応答といった一連のAI処理を、すべて現場内で完結できます。
実用的な速度で動作検証に成功
動作検証の結果、AT-SYNAPSEは周囲の状況を理解し、次の行動を選択する計画・推論処理において、毎秒64.3トークン(AIが生成するテキストの単位)という実用的な生成速度を記録しました。これにより、ロボットとの自然言語による対話や状況判断が、スムーズに行えることが確認されました。
また、VLMによる対象物の認識では、RealSenseカメラからの画像をQwen3.6 35B-A3Bに入力し、約4.5秒で画像内の対象物を検出・特定し、正しく回答しました。回答生成速度は毎秒約64トークンでした。この機能により、ロボットは単に画像全体を説明するだけでなく、「何があるのか」「対象物がどこにあるのか」を理解して回答できるため、探索や点検、対象物への接近といった、より高度な作業への応用が期待されます。
さらに、RealSenseカメラのRGB画像とDepth情報を統合的に理解する機能が追加されたことで、ロボットは物体の種類だけでなく、その物体までの距離や位置関係も把握できるようになりました。これにより、周囲の物体認識、最も近い障害物の特定、移動可能な空間の判断、障害物を考慮した安全停止など、より安全で賢い行動計画が可能になります。
ローカルAIがもたらす多様なメリット
LLM/VLMをローカルで実行することには、多くのメリットがあります。
-
データプライバシーの確保: カメラ映像や設備情報などの機密データを外部に送信せず、組織の管理下でAI処理を行えるため、工場や研究施設など、セキュリティが重視される環境でも安心して利用できます。
-
通信環境に左右されない安定稼働: モデルを事前に導入しておけば、インターネット接続が利用できない山間部、地下施設、災害現場などでも、ロボットの認識・判断機能を継続できます。
-
外部サービスへの依存度低減: クラウドAIサービスの障害や仕様変更、利用制限などによる影響を受けにくく、現場の稼働が安定します。
-
応答性能の設計・管理のしやすさ: 映像やセンサーデータを外部サーバーと送受信しないため、通信遅延の影響を抑えられます。一定のハードウェアとモデルを使用することで、必要な応答時間を事前に検証し、管理しやすくなります。
-
コスト予測の明確化: 推論処理を自社環境で実行するため、クラウドAIの利用量に応じたAPI費用を抑え、運用コストを見通しやすくなります。
-
柔軟なモデル選択: Ollamaを利用することで、用途に応じて複数のオープンなLLM/VLMを柔軟に切り替え、今後登場する新しいモデルも容易に導入・評価できます。
NVIDIA DGX Sparkは、CPUとGPUを統合した高性能な「NVIDIA GB10 Grace Blackwell Superchip」と128GBのユニファイドメモリを搭載したコンパクトなAIコンピューターです。これをロボットの「頭脳」として活用することで、ロボット本体を大型化することなく、高度なAI処理を現場の近くで実行できるようになります。
未来を拓く、ローカルフィジカルAIの活用分野
このローカルフィジカルAI技術は、以下のような幅広い分野での活用が想定されています。
-
建設現場やインフラ設備の点検ロボット
-
災害現場や危険区域へ進入する調査ロボット
-
機密情報を扱う研究施設内のロボット
-
工場や物流倉庫内の搬送・巡回ロボット
-
農業・林業向けフィールドロボット
-
医療施設や公共施設の案内・巡回ロボット
-
通信環境が限定される地域で稼働するドローン(UAV)、無人車両(UGV)、無人船舶(USV)
-
ローカルLLM/VLMを利用したロボット研究・教育
アトラックラボは、NVIDIA DGX SparkをAT-SYNAPSE専用機としてだけでなく、Open WebUI(ローカルAIアシスタント環境)やComfyUI(画像・テキスト・動画生成ワークフロー環境)など、他のオープンソースシステムでの活用も検証しており、幅広いローカルAIの共通基盤としての可能性を探っています。
今後、アトラックラボはオープンLLM/VLMのさらなる比較検証を進め、RGB画像とDepth情報を活用した対象物までの距離推定や物体探索、障害物回避、移動計画など、認識結果を実際のロボット行動へ結びつける機能を強化していく計画です。自社開発のフィールドロボット「AT-CART8」をはじめ、様々な無人機へ展開し、クラウドAIやインターネット接続に依存しないローカルフィジカルAIの社会実装を加速していくとしています。
※本リリースにおける「オフライン対応」とは、モデル導入後の通常運用時に、外部のクラウドAIサービスやインターネット接続を必要とせず、ローカル環境内でAI推論を実行できることを指します。モデルの初回導入、更新、追加ダウンロードなどには、インターネット接続が必要となる場合があります。