

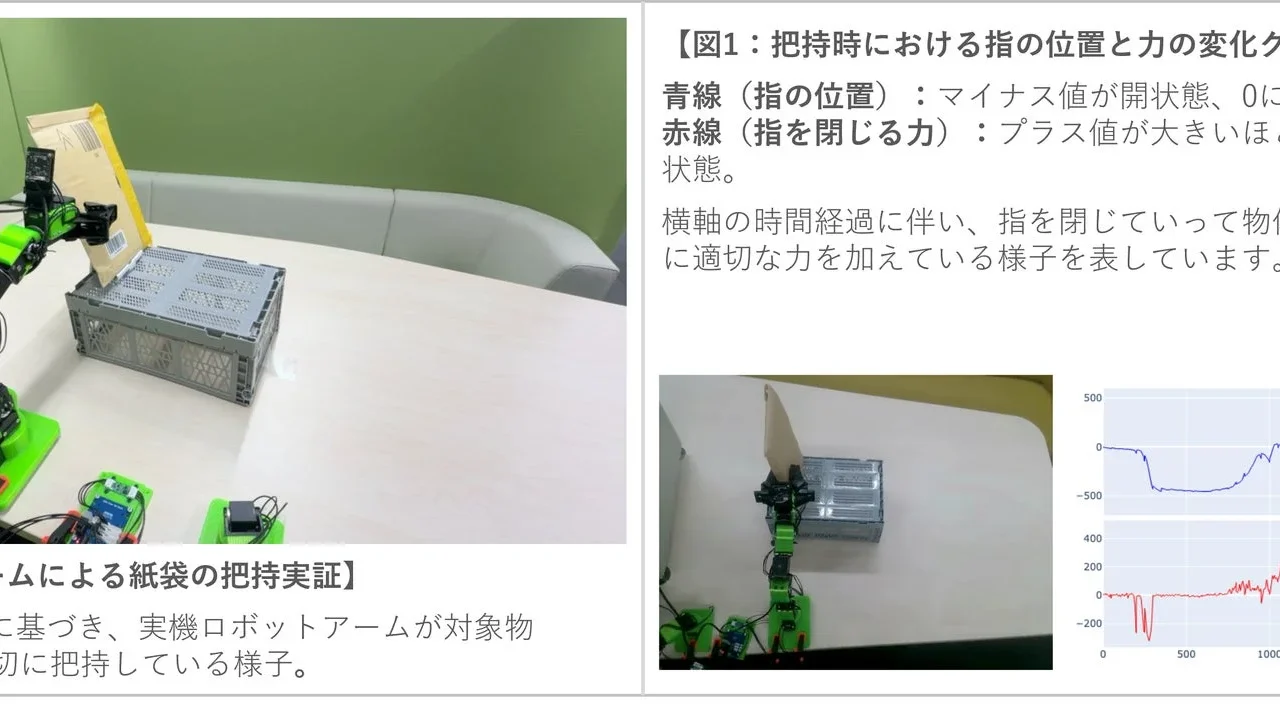
ロボットが「力加減」を学ぶ:力覚VLAモデルの拡張
今回の検証では、従来のVLAモデルに「力覚」という新しい能力が加えられました。力覚とは、物体に触れたり、操作したりする際に感じる「力」や「抵抗」のこと。人間が物を持つときに自然と調整する「力加減」に相当します。
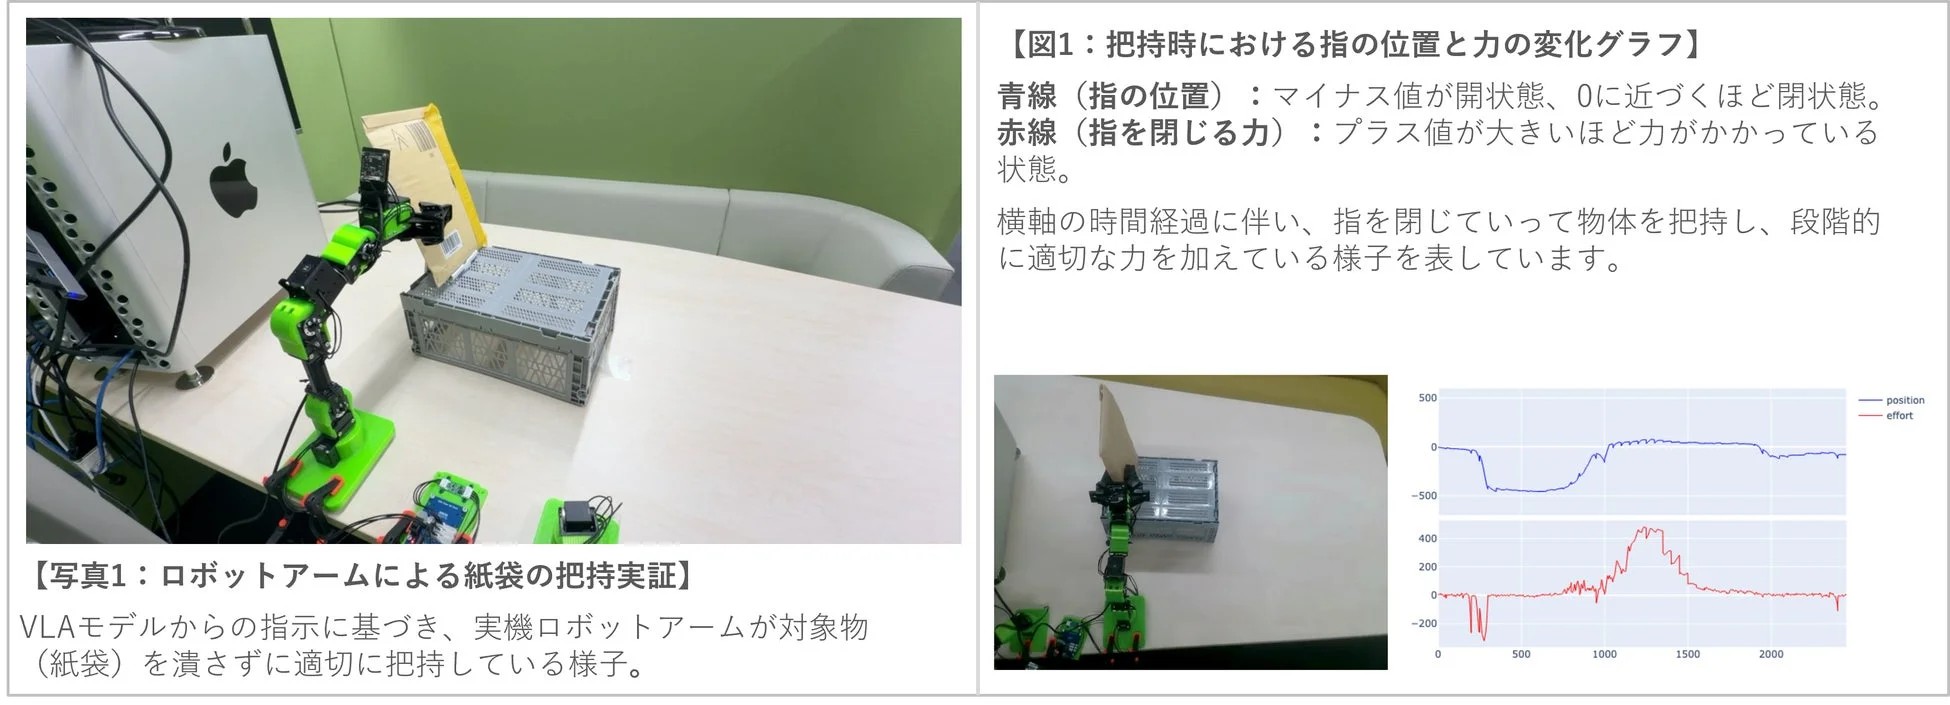
ACCESSは、オープンなVLAモデルである「π0.5」をベースに、この力覚を扱えるようにモデルを拡張しました。これにより、ロボットは単に物を見る、指示を理解するだけでなく、物体に加わる力(直線的な力)や関節を回転させるトルク(ねじる力)の情報を考慮できるようになりました。実機検証では、ロボットアームが紙袋のようなデリケートな物体を潰すことなく、適切に把持(つかむこと)できる可能性が示されました。
これは、ロボットがより繊細な作業をこなせるようになることを意味します。例えば、熟練技術者が行うような精密な組み立て作業や、介護現場での優しい介助、あるいは破損しやすい物を扱う物流現場など、幅広い分野での応用が期待されます。
遠隔操作の課題を解明:通信遅延がロボットに与える影響
VLAモデルを用いたロボットの遠隔制御を実用化するためには、通信遅延という課題を克服する必要があります。遠隔地からロボットを操作する際、通信に遅れが生じると、ロボットの動作にずれが生じ、精度が低下したり、作業完了までに時間がかかったりする可能性があります。
ACCESSは、システム内に意図的に通信遅延を再現する環境を構築し、VLAモデルを用いたロボットの遠隔制御において、通信遅延がどのような影響を与えるかを検証しました。その結果、通信遅延が増加するにつれて、VLAモデルが指示する行動と、実際にロボットが示す状態との間にずれが拡大し、動作精度や作業完了までの時間に影響が出ることが確認されました。この検証を通じて、遠隔制御システムにおける行動生成と実行の非同期化など、遅延の影響を抑えるための技術的な検討事項が整理されました。
この知見は、遠隔医療、災害対応ロボット、危険な場所での作業など、遠隔地からロボットを操作するあらゆるシナリオにおいて、より信頼性の高いシステムを構築するための重要な一歩となります。
未来への展望:次世代DXソリューションの実用化へ
今回の取り組みで得られた知見をもとに、ACCESSは今後もVLAモデルをはじめとするフィジカルAI技術の高度化を推進していく方針です。また、これまで実施してきた高品質なネットワーク環境を活用した遠隔ロボット制御の検証成果と組み合わせることで、通信・AI・ロボティクスを統合した次世代の現場DX(デジタルトランスフォーメーション)ソリューションの実用化を目指します。
これにより、AIがより人間らしく、そして安全に物理世界で活躍する未来が、きっと加速するでしょう。
株式会社ACCESSについて
ACCESS(東証プライム:4813)は、1984年設立の独立系ソフトウェア企業です。世界中の通信、家電、自動車、放送、出版、エネルギーインフラ業界向けに、モバイルやネットワークソフトウェア技術を核としたITソリューションを提供しています。現在は、組み込み技術とクラウド技術を融合したDX/IoTソリューションの開発・事業化に注力しており、国際的な事業展開も進めています。
詳細はこちら:


