AIロボットの安全設計に新境地:アトラックラボが「AT-SYNAPSE」と「AT-ROS」で実現する「AIに依存しない安全制御」
AI(人工知能)の進化は目覚ましく、ロボットが人の言葉を理解し、自ら考えて行動する未来が現実味を帯びてきました。しかし、AIがどれほど賢くなっても、私たちの生活空間で安全にロボットが動くためには、確実な安全対策が不可欠です。株式会社アトラックラボは、この重要な課題に対し、独自の安全設計思想を打ち出しました。
AIと安全制御を分離する革新的なアプローチ
アトラックラボが開発したロボットAIプラットフォーム「AT-SYNAPSE」は、ChatGPT、Claude、Geminiといった大規模言語モデル(LLM:大量のテキストデータを学習し、人間のような自然な言葉を理解・生成するAI)をロボットの「頭脳」として活用します。これにより、ロボットは自然な対話を通じて周囲の状況を理解し、自律的に判断して行動することが可能になります。
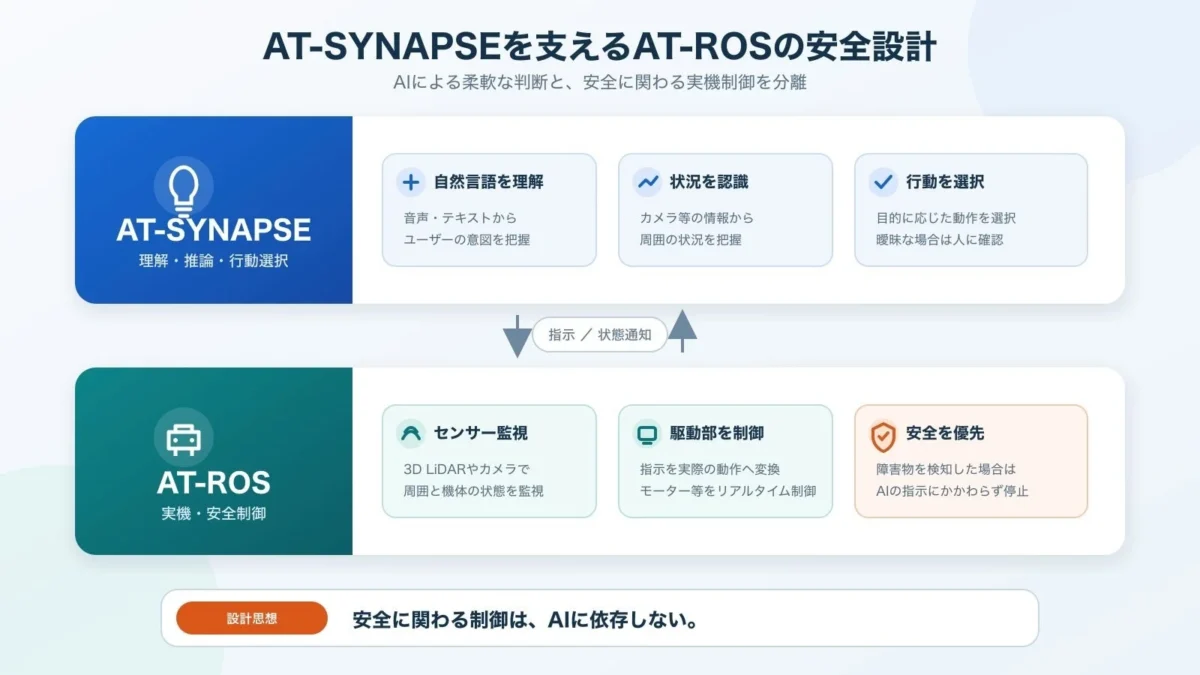
一方で、実際のロボットを安全に動かすためには、AIの高度な判断だけでなく、センサー情報の取得、モーター制御、障害物検知、走行停止といった、確実かつリアルタイムな制御が欠かせません。この実機制御を担うのが、ROS 2(Robot Operating System 2:ロボット開発のためのオープンソースのフレームワーク)をベースとした「AT-ROS」です。AT-SYNAPSEがロボットの「頭脳」だとすれば、AT-ROSはセンサーや駆動部をつなぎ、判断を実際の動作へ変換する「神経系」にあたります。
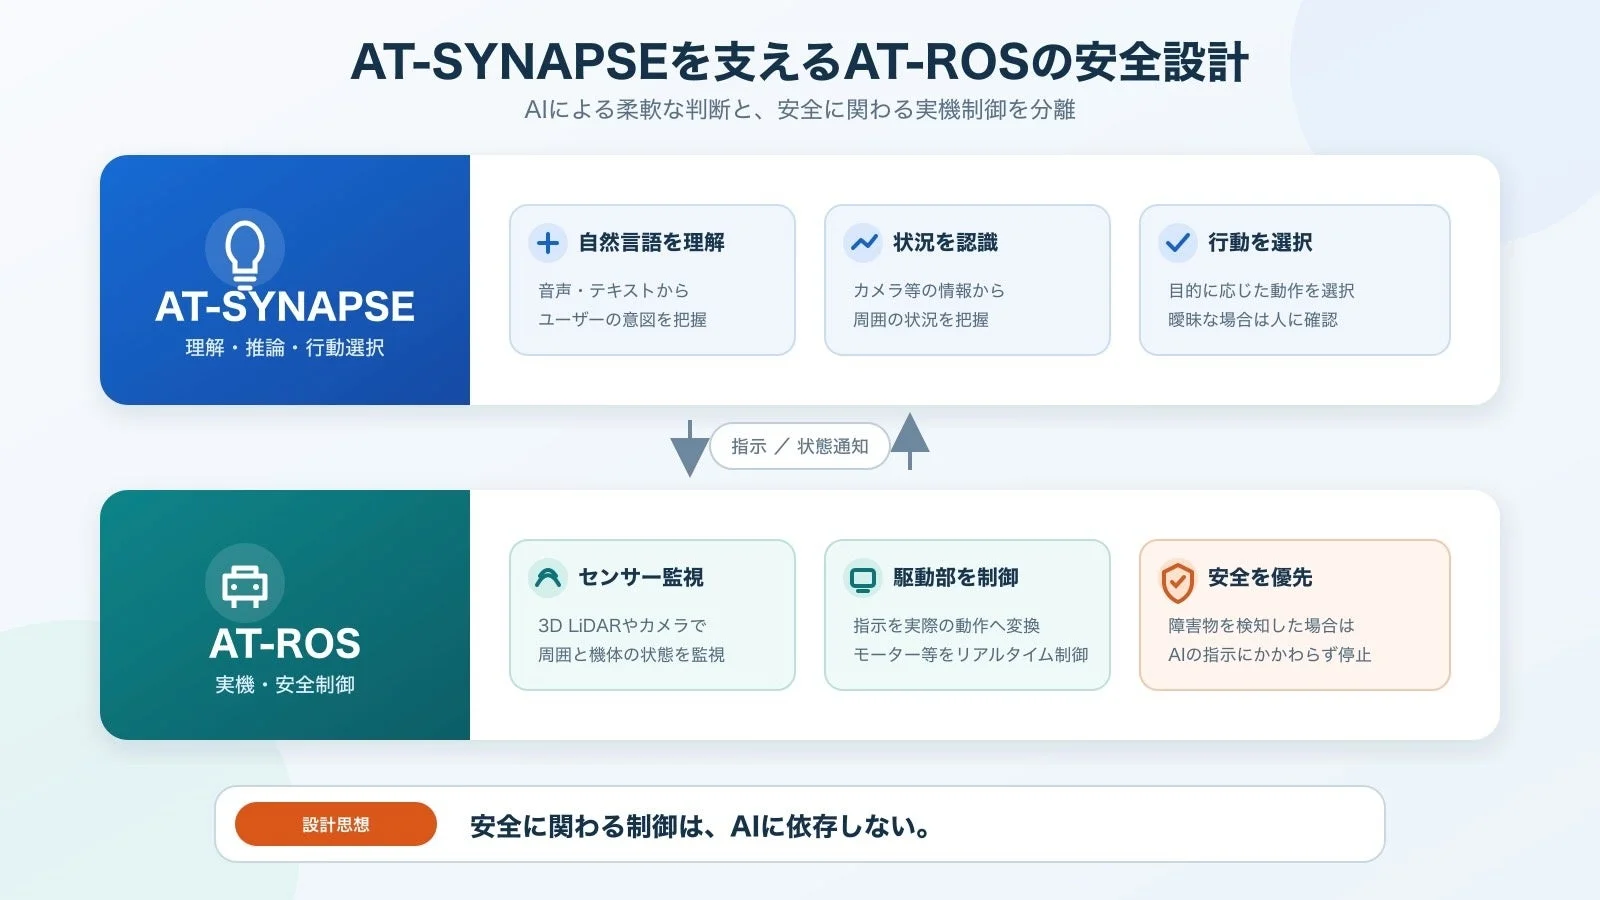
アトラックラボの最大の特長は、「安全に関わる制御はAIに依存しない」という設計思想です。AIによる判断とAT-ROSによる安全制御を明確に分離することで、AIの応答状況にかかわらず、安全機能が継続して働く制御アーキテクチャを構築しています。
なぜ「AIに依存しない安全制御」が必要なのか
近年、LLMは自然な対話能力に加え、画像認識や状況理解、複数の情報を組み合わせた推論など、高度な能力を備えるようになりました。これにより、人が自然な言葉で指示を与え、ロボットが周囲の状況に応じて行動する、新たな活用が期待されています。
しかし、AIによる推論には、通信状況による応答の遅延や、入力情報によって判断結果が変化する可能性がつきまといます。そのため、人や物の近くで動作するロボットでは、停止や衝突回避といった安全に直結する機能をAIの判断だけに委ねるのではなく、独立した制御系によって確保することが極めて重要です。
アトラックラボは、これまでの無人車両やフィールドロボットの開発技術を活かし、AIの柔軟な判断を担うAT-SYNAPSEと、実機のリアルタイム制御を担うAT-ROSを組み合わせることで、AIの能力を最大限に引き出しつつ、安全性と信頼性を両立するシステムを実現しています。
AT-SYNAPSEとAT-ROSの役割分担
AT-SYNAPSE ― 状況を理解し、行動を考える
AT-SYNAPSEは、MCP(Model Context Protocol:LLMエージェントと連携するためのプロトコル)に対応したLLMエージェントと連携し、音声やテキストによる指示を理解します。カメラなどの情報から周囲の状況を把握し、「どこへ移動するか」「何を確認するか」「ユーザーへどのように応答するか」といった行動を選択します。指示や状況が曖昧な場合には、ユーザーへ確認を求め、明確な許可が得られるまで危険を伴う動作は実行しないように設計されています。
AT-ROS ― センサーと駆動部をつなぎ、実機を制御する
AT-ROSは、3D LiDAR(レーザー光を使って周囲の物体との距離を測り、3次元の地図を作るセンサー)やカメラなどのセンサー、モーターをはじめとするロボットの各機器を連携させ、AT-SYNAPSEが選択した行動を実際の物理動作へ変換します。移動に必要な機器の制御や状態監視に加え、障害物を検知した際の走行停止など、実機の安全に関わる処理を担います。安全に直結する制御をAIの推論処理から切り離すことで、AIからの指示や応答が途切れた場合でも、安全機能を継続して動作させることを基本方針としています。
例えば、AIが「前進」を選択した場合でも、進行方向に障害物が検知されれば、AT-ROS側の安全制御によって走行を停止します。AIが「進む」と判断したことだけを理由に、安全条件を越えて動作を続けることはありません。このように、AIの柔軟性と、独立した制御系による安全性を組み合わせることが、アトラックラボの考えるロボットAIの基本設計です。
AT-ROSによる安全設計の特長
AT-ROSの安全設計には、以下の特長があります。
- AIと安全制御を分離: AIによる認識・判断機能と、停止や速度制限などを担う安全制御機能を分離して設計。AIの誤認識や不具合が発生した場合でも、独立した安全制御が機能することで、システム全体の安全性を確保します。
- センサー情報をリアルタイムに監視: 3D LiDARやカメラなどから取得した情報を基に、ロボット周辺の状態を監視します。進行方向に障害物を検知した場合には、安全を優先して走行を停止します。
- AIの判断より安全条件を優先: AT-SYNAPSEから動作指示が出された場合でも、安全に関する条件を満たさないとAT-ROSが判断したときは、当該動作を制限または停止します。
- AIの応答に左右されない安全機能: AIとの通信や推論に遅延が発生した場合でも、安全に関わる制御はAT-ROS側で継続します。クラウド上のAIだけに依存せず、ロボット側で安全を確保する構成です。
- ロボットの状態を可視化: バッテリー電圧、左右車輪の回転数、障害物までの距離や方向などを監視し、専用のWebコンソール「AT-SYNAPSE Robot Console」に表示します。開発、検証、保守における状態確認や動作解析を支援します。
想定される活用分野と未来
AT-SYNAPSEとAT-ROSは、すでに実用段階にあり、次のような幅広い分野での活用が想定されています。
-
サービスロボット
-
受付・案内ロボット
-
工場やプラントの巡回・点検
-
自律搬送ロボット(AMR:Autonomous Mobile Robot、UGV:Unmanned Ground Vehicle)
-
災害対応ロボット
-
ドローン(UAV:Unmanned Aerial Vehicle)および無人船舶(USV:Unmanned Surface Vehicle)
-
教育・研究開発
-
ロボットのPoC(概念実証:新しいアイデアや技術が実現可能か、効果があるかを検証する初期段階の試み)
機体構成や使用するセンサー、運用環境に合わせたシステム構築にも対応しており、AIの可能性を最大限に引き出しつつ、現実の環境で安心して運用できるロボットシステムの開発が進められています。これにより、私たちの日常や産業現場で、より安全で信頼性の高いAIロボットが活躍する未来がきっと訪れるでしょう。
株式会社アトラックラボについて
株式会社アトラックラボは、ドローン(UAV)、無人車両(UGV)、無人船舶(USV)をはじめとするフィールドロボットを開発するロボットシステムインテグレーターです。機体設計、電子回路設計、制御ソフトウェア、ROS 2システム開発、AI統合までを一貫して提供し、研究開発からPoC、製品化まで、お客様の課題解決を支援しています。
-
会社名: 株式会社アトラックラボ
-
所在地: 埼玉県入間郡三芳町藤久保16-37
-
代表者: 代表取締役 伊豆智幸
-
事業内容: ドローン・UGV・USV等の無人システム開発、ロボットシステムインテグレーション、電子回路設計、制御システム開発、ROS 2・AI統合開発
-
お問い合わせ: sales@attraclab.com