JR東日本「TAKANAWA GATEWAY CITY」でフィジカルAIがデリバリーを自動化
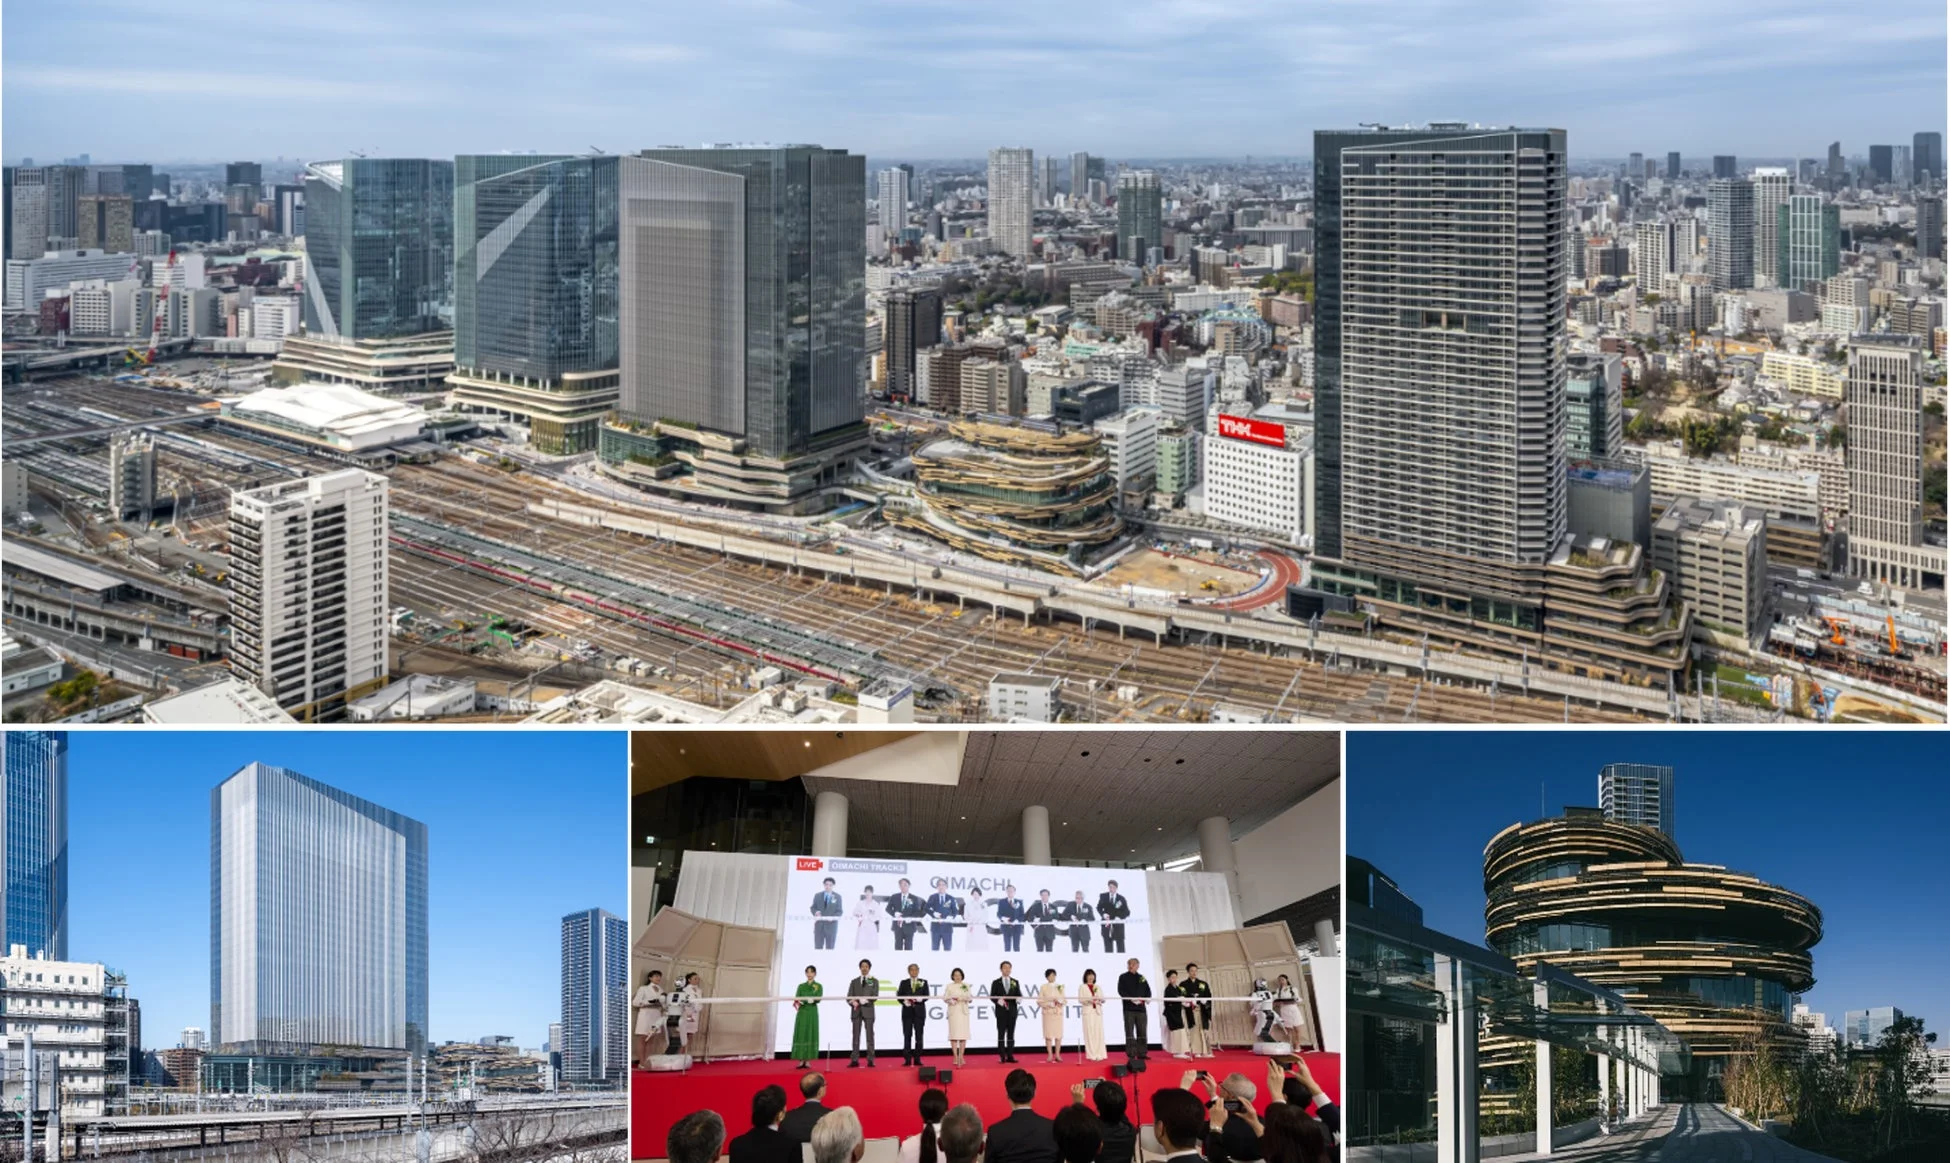
JR東日本が「100年先の心豊かなくらしのための実験場」として開発を進める「TAKANAWA GATEWAY CITY」で、株式会社ABEJAが提供するフィジカルAI(Physical AI)を活用した館内デリバリー自動化の実証プロジェクトが始まりました。このプロジェクトでは、これまで自動化が難しいとされてきた荷物の受け渡しプロセスを、ロボットが自律的に行うことに成功しています。
なぜデリバリー自動化が難しかったのか
「TAKANAWA GATEWAY CITY」では、自律走行型のデリバリーロボットの導入検証が進められています。しかし、デリバリーロボットへの荷物の受け渡しは、商品の種類が多岐にわたり、配置も不規則であるため、従来の産業用ロボットでは自動化が困難でした。導入や調整に高いコストがかかるため、この部分は依然として人手に頼る必要があったのです。
ABEJAは、この課題を解決するためにフィジカルAI(Physical AI)を導入しました。フィジカルAIとは、リアルな空間で物理的な作業を自律的に実行するAIのこと。この技術により、人間に近い柔軟な動きで荷物を扱い、受け渡しプロセスを自動化することが可能になりました。
双腕ロボットによる画期的な自動化プロセス
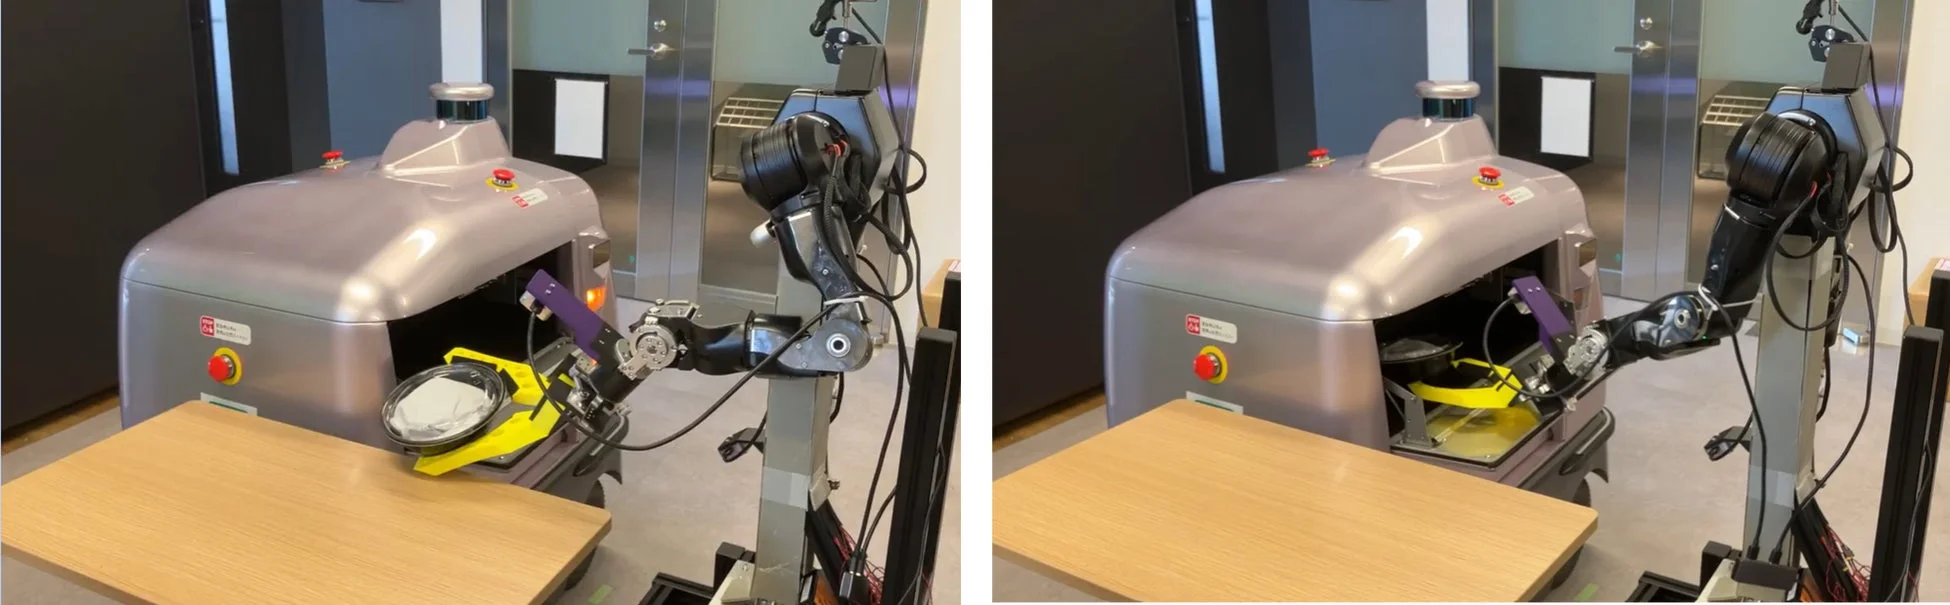
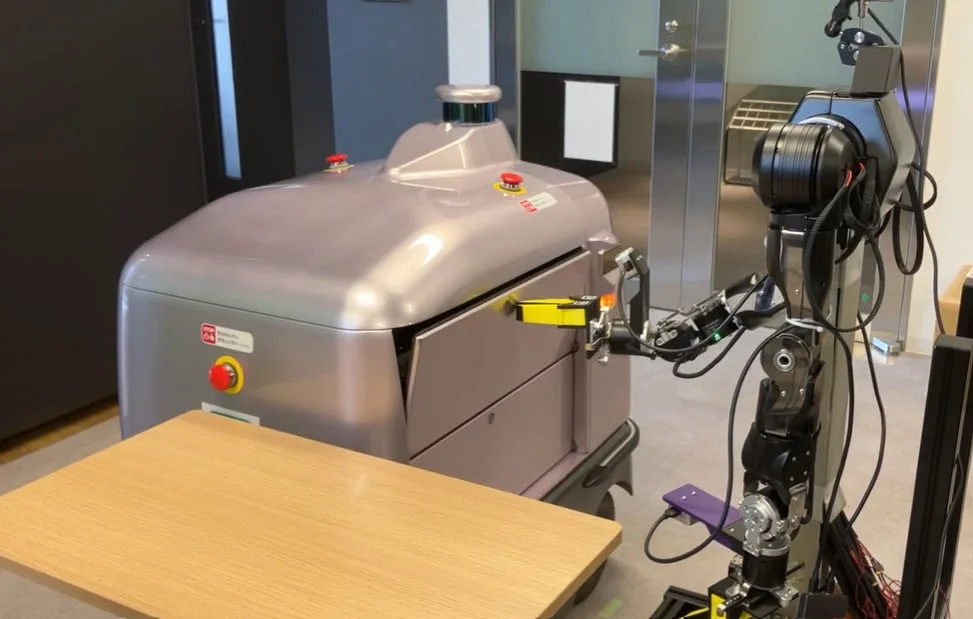
本プロジェクトでは、人間の腕のように柔軟に動く7軸関節の「双腕ロボット」が導入されました。ABEJAは、このロボットにフィジカルAIと関連技術を統合し、荷物の認識、把持(物を掴むこと)、そしてデリバリーロボットへの積み込みといった一連のプロセスを自動で実行できるようにしました。
従来の産業用ロボットは、あらかじめ決められた動作しかできませんでした。そのため、現場で荷物の位置や向きが少しずれたり、個体差があったりすると対応できません。しかし、ABEJAが構築したシステムは、このような現場の不確実性を前提としています。
AIに「基盤モデル」(大量のデータで事前学習され、様々なタスクに応用可能な汎用性の高いAIモデル)を利用し、データや人間の動きをもとに継続的に学習させることで、ロボットが現場の状況に応じて最適な動作を自ら判断できるようになります。例えば、弁当を対象物として、人間がロボットに手本となる動作を実演し、その際の映像や操作データをAIに模倣学習(人間のお手本を見てAIが学習する方法)させました。これにより、AIは異なる状況下でも「これが対象物である」と人間のように判断し、アームを動かすことが可能になったのです。
その結果、双腕ロボットは卓上の弁当を正確に認識して把持し、デリバリーロボットの棚に積み込み、さらに奥まで適切に押し込むといった、複雑で繊細な一連の動作を自律的に実行できるようになりました。
実運用を見据えた高い再現性と適応力
この実証プロジェクトは、特定の条件下でのデモンストレーションに留まっていません。フィジカルAIの実運用を見据え、高い再現性と環境変化への適応力も確認されています。対象物を元の位置に戻しても同じタスクを正確に実行できるだけでなく、動作の失敗や、人が介在して環境が変わった際にも、ロボットが状況を再認識して作業を続行できることが示されました。
また、このプロセスには「Human in the Loop」(AIの出力に対して人間がチェックし、フィードバックを行うことで、AIを継続的に改善していく仕組み)が組み込まれています。これにより、AIの精度は継続的に高められ、ロボットの動作はより確実なものへと進化していくでしょう。
未来の「TAKANAWA GATEWAY CITY」とAIの展望
ABEJAは、今後、荷役を担う双腕ロボットと搬送を担う自律走行型デリバリーロボットを連携させることで、荷物の受け渡しから移動・搬送まで、館内オペレーションの完全自動化を実現できると考えています。
このプロジェクトで得られたノウハウは、フィジカルAIの適用範囲をこれまで人間にしかできなかった現場作業へと大きく広げ、社会実装の観点から非常に意義深いものです。将来的には、「どのタイミングで、どのルートを通り、どのように荷物を積み込むか」といった高度な意思決定から物理的なオペレーションまでを自動化することが可能になると期待されています。
ABEJAは、今回の知見を活かし、視覚・言語・動作を統合した最先端の基盤モデル技術の実装を推進し、エンタープライズのミッションクリティカルな業務において「自然言語による指示からのアクション」を実現することを目指しています。
「TAKANAWA GATEWAY CITY」は、品川車両基地跡地で推進される大規模開発エリアで、街のコンセプトの一つに「モビリティ」を掲げています。ロボットやモビリティが人と共生することで、年齢や場所にとらわれない新しいライフスタイルの実現を目指しており、今回のプロジェクトはその理念に大きく貢献するでしょう。